 正版
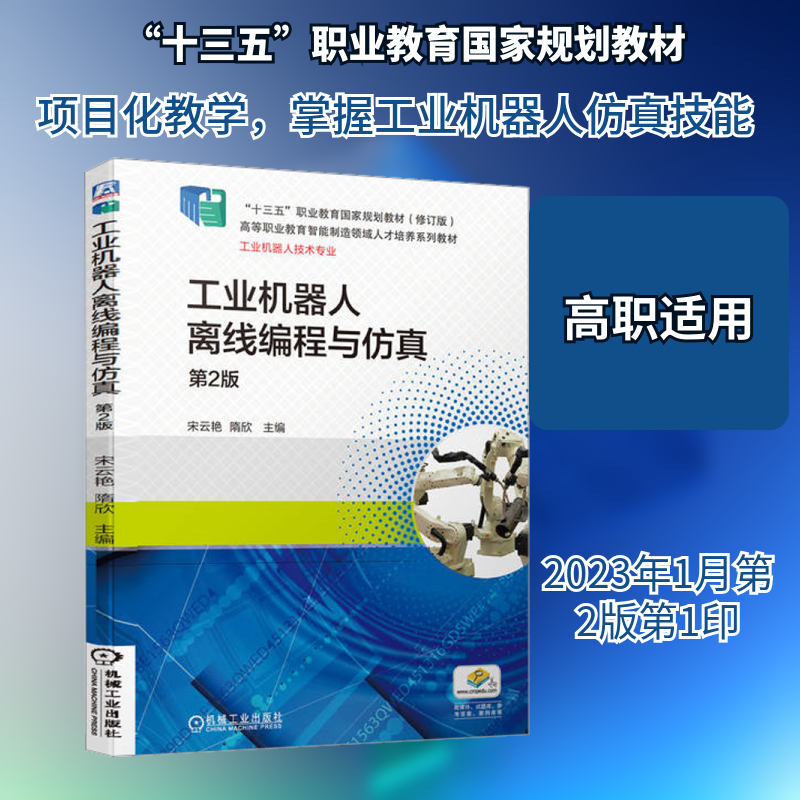
工业机器人离线编程与仿真 第2版
- 书名
- 工业机器人离线编程与仿真 第2版
- 作者
- 宋云艳,隋欣 编
- 出版社
- 机械工业出版社
- 出版时间
- 2023-01-01
- ISBN
- 9787111719670
- 货号
- 1202803477
- 品相
- 全新
- 分类
- 当代·工业
- 书名
- 工业机器人离线编程与仿真 第2版
- 作者
- 宋云艳,隋欣 编
- 出版社
- 机械工业出版社
- 出版时间
- 2023-01-01
- ISBN
- 9787111719670
- 货号
- 1202803477
- 品相
- 全新
- 分类
- 当代·工业
目录▼
第2版前言
第1版前言
二维码索引
项目1 离线编程仿真软件的安装1
【学习目标】1
【项目背景】1
【项目描述】1
【知识链接】1
一、工业机器人仿真技术1
二、ABB离线编程与仿真软件RobotStudio2
【项目实施】3
一、安装RobotStudio软件3
二、认识RobotStudio软件界面9
【项目评价】12
【思考与练习】13
【机器人小讲堂】13
项目2 搬运机器人的离线编程与仿真15
【学习目标】15
【项目背景】15
【项目描述】15
【知识链接】16
一、标准I/O板的设置16
二、I/O信号的设置17
三、机器人常用的编程指令17
【项目实施】22
一、设置I/O单元22
二、设置I/O信号25
三、创建工具数据26
四、创建工件坐标系29
五、加载程序33
六、示教目标点47
【项目拓展】48
【项目评价】49
【思考与练习】51
【机器人小讲堂】51
项目3 码垛机器人的离线编程与仿真53
【学习目标】53
【项目背景】53
【项目描述】53
【知识链接】54
一、轴配置监控指令54
二、动作触发指令55
三、中断程序56
四、复杂数据56
【项目实施】57
一、设置I/O单元57
二、设置I/O信号57
三、设置系统输入/输出58
四、创建工具数据60
五、创建工件坐标系61
六、创建载荷数据62
七、加载程序63
八、目标点的示教78
【项目拓展】78
【项目评价】80
【思考与练习】82
【机器人小讲堂】82
……
文摘▼
本书是“十三五”职业教育国家规划教材《工业机器人离线编程与仿真》的修订版。本书以ABB RobotStudio 6.01作为仿真工具,选择工业机器人搬运、码垛和激光切割作为工业机器人离线编程与仿真操作的实用案例,选择模拟焊接工作站及带输送链的工业机器人工作站作为构建仿真工作站的应用案例。本书的主要内容包括离线编程仿真软件的安装、搬运机器人的离线编程与仿真、码垛机器人的离线编程与仿真、激光切割机器人的离线编程与仿真、工业机器人工作站的构建及轨迹仿真以及工业机器人输送码垛工作站的构建与仿真。全书项目根据需要设置了学习目标、项目描述、知识链接、项目实施、项目拓展、项目评价以及机器人小讲堂等栏目,学生可以实现从工业机器人仿真零基础到能够独立建立相对复杂的工业机器人工作站的转变。
本书采用双色印刷,内容选择合理,结构清楚,面向应用,适合作为高等职业院校工业机器人技术、电气自动化技术、机电一体化技术和工业过程自动化技术等专业的教学用书,也可作为工程技术人员的培训教材。
本书配有微课视频,读者可以扫描书中的二维码观看。本书还配有电子课件,凡使用本书作为教材的教师可登录机械工业出版社教育服务网注册后下载。