 正版
当代·工业
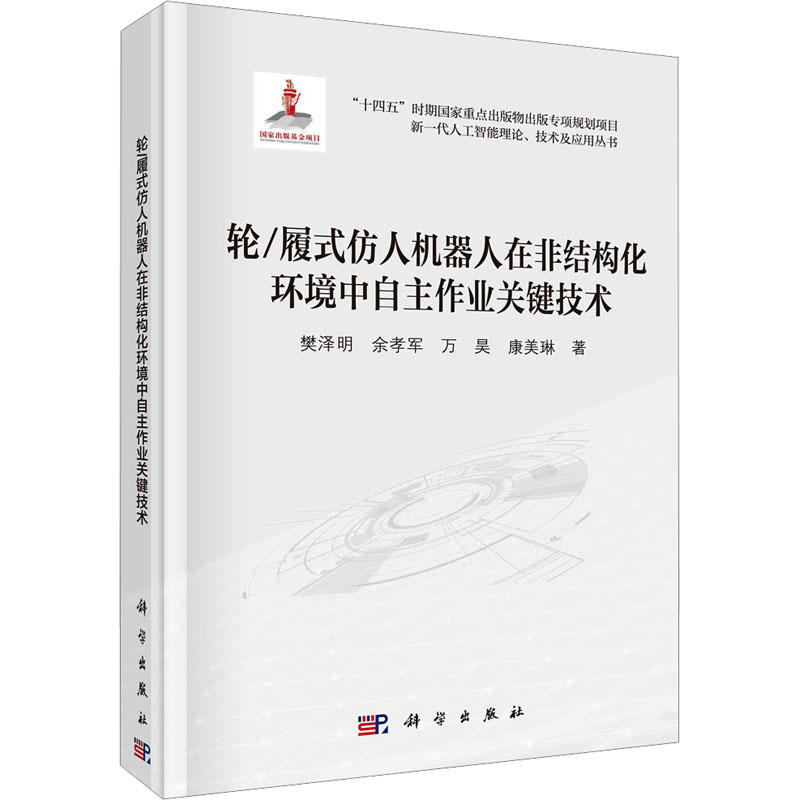
轮/履式仿人机器人在非结构化环境中自主作业关键技术
正版保障多仓发货48小时内发货2-3天送达可开发票
¥81.62
定价 ¥128.00
6.4折
立省 ¥46.38
仅剩 4 件
全新
商品参数
- 书名
- 轮/履式仿人机器人在非结构化环境中自主作业关键技术
- 作者
- 樊泽明 等 著
- 出版社
- 科学出版社
- 出版时间
- 2023-12-01
- ISBN
- 9787030771995
- 货号
- 1203172188
- 品相
- 全新
- 分类
- 当代·工业
商品参数
- 书名
- 轮/履式仿人机器人在非结构化环境中自主作业关键技术
- 作者
- 樊泽明 等 著
- 出版社
- 科学出版社
- 出版时间
- 2023-12-01
- ISBN
- 9787030771995
- 货号
- 1203172188
- 品相
- 全新
- 分类
- 当代·工业
目录▼
“新一代人工智能理论、技术及应用丛书”序
前言
第1章绪论1
1.1研究背景及意义1
1.2研究现状4
1.2.1逆运动学研究现状4
1.2.2运动规划算法研究现状5
1.2.3碰撞检测算法研究现状6
1.2.4仿人机器人稳定性研究现状7
1.2.5同时定位和地图构建研究现状8
第2章轮/履式仿人机器人平台介绍10
2.1引言10
2.2结构分析10
2.3硬件系统11
2.3.1双臂作业系统12
2.3.2腰部3-RPS并联机构13
2.3.3移动小车平台14
2.3.4RealsenseD435摄像头介绍16
2.4软件系统17
2.4.1机器人模型18
2.4.2机器人通信19
……
文摘▼
本书主要研究多自由度轮/履式仿人机器人在非结构化环境下自主作业的关键技术。第1、2章介绍研究背景及多自由度轮/履式仿人机器人平台;第3、4章介绍不同几何约束条件下的图像特征匹配算法,通过提高特征点匹配性能和运动估计精度来解决非结构环境下的三维地图构建及重建问题;第5~7章介绍基于路径规划、碰撞检测,以及稳定判据的运动学逆解问题,致力于解决该类机器人在非结构环境中稳定行走与作业的瓶颈问题;第8章进行实验验证。
本书特别适合高年级本科生和研究生进行轮/履式仿人机器人在非结构化环境中行走与作业学习,也可供从事相关机器人研究、开发和应用的科技人员参考学习。