 正版
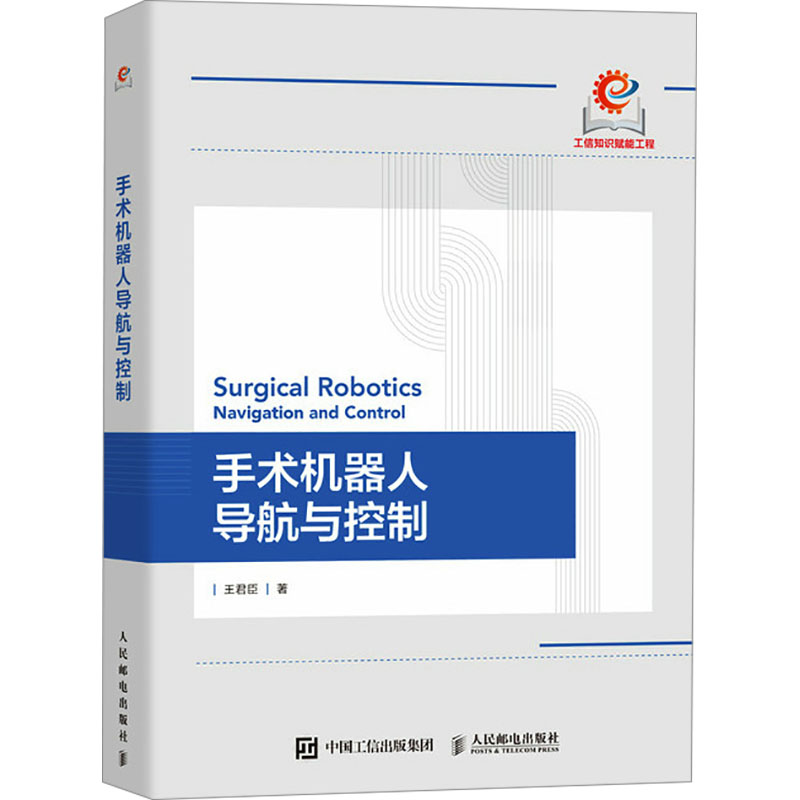
手术机器人导航与控制
- 书名
- 手术机器人导航与控制
- 作者
- 王君臣 著
- 出版社
- 人民邮电出版社
- 出版时间
- 2024-10-01
- ISBN
- 9787115645272
- 货号
- 1203481985
- 品相
- 全新
- 分类
- 当代·科技
- 书名
- 手术机器人导航与控制
- 作者
- 王君臣 著
- 出版社
- 人民邮电出版社
- 出版时间
- 2024-10-01
- ISBN
- 9787115645272
- 货号
- 1203481985
- 品相
- 全新
- 分类
- 当代·科技
编辑推荐▼
1.理论前沿,反映作者多年深耕成果
本书是一本手术机器人学科方向的学术专著,对于手术机器人学科的知识积累和学科发展具有重要作用。本书提出的核心技术具有重要的科研价值,其中大部分相关内容发表于国际学术期刊,有的获得了发明专利授权和成果转化应用,并取得了良好的经济和社会效益。
2.立意新颖,市场尚无类似图书
目前有一些医疗机器人方面的图书,但是这些书籍绝大多数是以介绍性和综述性为主,没有对手术机器人的“技术全栈”进行系统性和深入性的介绍。本书尝试从工科技术角度对手术机器人涉及的理论和技术体系进行一次较为系统的梳理和深入的介绍,给出了技术实现的细节和严谨的理论证明。既有算法仿真也有实物介绍,帮助希望进入手术机器人研究或者该行业的读者快速进步。
3.内容充实,多学科交叉
本书对手术机器人涉及的医学影像建模、人工智能、机器人感知与控制进行了系统的内容梳理和技术提炼,内容充实,可读性强。尤其涉及了图像处理、计算机视觉、机械工程、控制理论、医学临床等多学科交叉的内容,反映了手术机器人多学科交叉的本质和优势。
作者简介▼
作者简介(主要教学科研经历、曾获得主要教学科研奖励情况)
王君臣
北京航空航天大学机械工程及自动化学院副教授、博士生导师,国家一 流本科生课程主讲教师,《机械工程学报》和《机器人》期刊青年编委。长期从事手术机器人导航与控制相关的科学研究工作,主要研究方向为机器人控制、外科手术视觉、医学图像计算与微创手术导航。主持国家自然科学基金青年项目、面上项目、国际交流合作项目、重点项目课题,国家重点研发计划“智能机器人”与“数字诊疗”专项等国 家级项目、课题十项,省部级项目五项。近年共发表论文一百余篇,以一作或通信作者发表SCI论文三十三篇,主编本科生教材一部。以第 一发明人获中国、美国、日本授权发明专利共十七项、专利成果转化七项。
目录▼
01第1章手术机器人概述
1.1手术机器人的概念002
1.1.1外科手术的发展趋势与挑战002
1.1.2手术机器人的定义002
1.1.3手术机器人系统的组成003
1.1.4手术机器人的控制方式004
1.2手术机器人的发展简史005
1.2.1国外手术机器人的发展简史005
1.2.2国内手术机器人的发展简史008
1.3刚性手术机器人011
1.3.1软组织主从操作手术机器人012
1.3.2硬组织导航定位手术机器人013
1.3.3穿刺手术机器人014
1.4连续体手术机器人015
1.4.1结构形式016
1.4.2驱动方式016
1.4.3运动学模型018
1.4.4动力学模型019
1.4.5应用场景019
本章小结023
参考文献023
02第2章医学影像智能分析
……
文摘▼
最近十几年,手术机器人技术发展迅速,在学术界和产业界都出现了一大批代表性成果。本书以手术机器人为研究对象,介绍了作者在这一领域近20年的所学所得和研究成果。全书共9章,内容包含手术机器人概述、医学影像智能分析、术中定位与多源感知、空间配准与手术导航、手术机械臂运动学与标定、手术机械臂的线性控制、手术机械臂的非线性控制、手术机械臂的力控制以及手术机器人系统开发与实验。本书详细阐述了相关的理论模型和技术细节,并提供仿真结果或应用实例。
本书既可以作为机器人工程相关专业研究生的教学参考用书,也可以作为从事手术机器人研究的工程技术人员的参考资料。