 正版
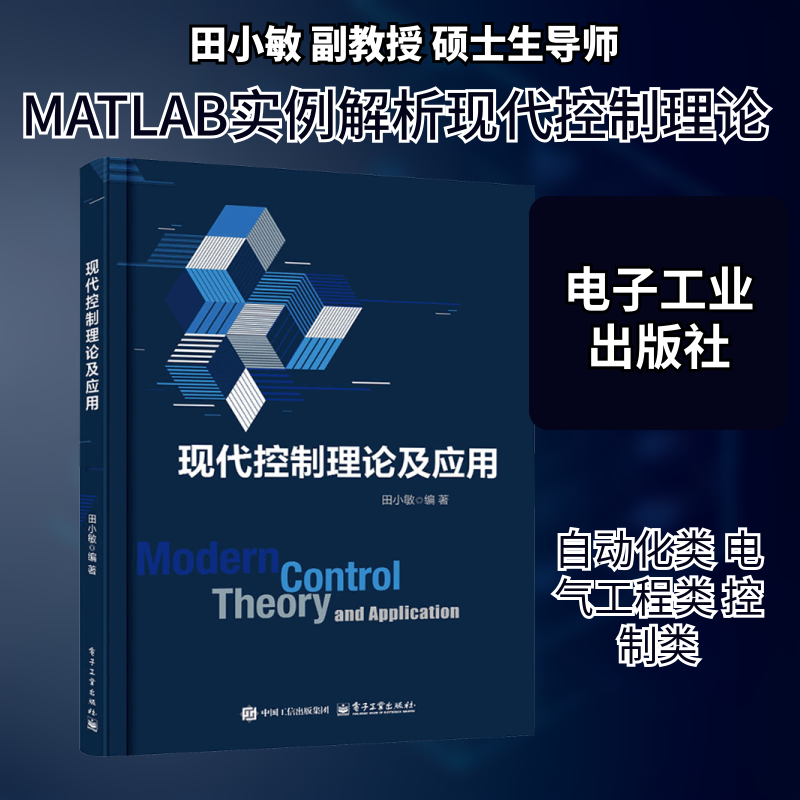
现代控制理论及应用
现代控制理论及应用
- 书名
- 现代控制理论及应用
- 作者
- 田小敏 编著
- 出版社
- 电子工业出版社
- 出版时间
- 2025-05-01
- ISBN
- 9787121502187
- 货号
- 1203649350
- 品相
- 全新
- 分类
- 涉及近代·科技
- 书名
- 现代控制理论及应用
- 作者
- 田小敏 编著
- 出版社
- 电子工业出版社
- 出版时间
- 2025-05-01
- ISBN
- 9787121502187
- 货号
- 1203649350
- 品相
- 全新
- 分类
- 涉及近代·科技
作者简介▼
田小敏,副教授,硕士生导师,金陵科技学院优秀青年骨干教师。中国自动化学会会员,江苏省自动化学会理事,江苏省重点建设学科“控制科学与工程”学科核心成员。从事智能控制理论与应用、分数阶系统分析与控制、非线性系统分析与控制等领域的科学研究和教育教学。目前是多个国内外知名期刊和会议的审稿人。主持完成省部级项目1项、市厅级项目3项、校级科研项目3项、企业委托横向项目4项;参与研究国家自然科学基金面上项目1项、江苏省自然科学基金面上项目1项。发表学术论文30余篇,其中SCI收录4篇、EI收录20余篇,出版学术专著1部,参编教材1部。获授权发明专利10项、授权实用新型专利2项、授权计算机软件著作权4项。获2021年国家留学基金委公派访问学者资格;获江苏省科学技术三等奖1项;获南京市记功表彰1次;获校优秀教学成果奖一等奖、二等奖、优秀奖各1项。
目录▼
第1章 绪论 1
1.1 控制理论的产生与发展 1
1.2 现代控制理论的基本内容 2
1.3 现代控制理论的应用 2
1.4 控制一个动态系统的基本步骤 4
第2章 基本数学知识 5
2.1 矩阵与行列式 5
2.1.1 矩阵 5
2.1.2 矩阵运算 6
2.1.3 分块矩阵 11
2.1.4 行列式的定义与计算 12
2.1.5 分块矩阵行列式的性质 13
2.2 基本矩阵与特殊矩阵 13
2.2.1 对角矩阵 13
2.2.2 奇异矩阵与三角矩阵 14
2.2.3 转置矩阵与对称矩阵 15
2.2.4 正定矩阵与特殊矩阵 16
2.3 特征值问题和矩阵秩 17
2.3.1 特征多项式和特征方程 17
2.3.2 特征矢量 18
2.3.3 矩阵的秩 20
2.4 矩阵变换 20
2.4.1 相似变换 20
2.4.2 矩阵对角化 21
习题 22
第3章 控制系统的状态空间表达式 23
3.1 基本概念 23
3.2 状态空间描述 25
3.2.1 几个定义 25
3.2.2 状态空间表达式的一般形式 25
3.3 状态空间表达式的模拟结构图 31
3.3.1 绘制模拟结构图的基本方法 31
3.3.2 一阶系统的模拟结构图 32
3.3.3 单输入―单输出三阶系统的模拟结构图 32
3.3.4 两输入―两输出二阶系统的模拟结构图 33
3.4 状态空间表达式的建立 33
3.4.1 根据系统结构图建立状态空间表达式 34
3.4.2 由系统机理建立状态空间表达式 37
3.4.3 由系统运动方程或传递函数建立状态空间表达式 41
3.5 状态矢量的线性变换(坐标变换) 49
3.5.1 系统状态空间表达式的非唯一性 49
3.5.2 系统特征值的不变性和系统的不变量 52
3.5.3 状态空间表达式变换为约旦标准型实现 56
3.6 由状态空间表达式求传递函数(阵) 64
3.6.1 传递函数(阵) 65
3.6.2 组合系统的传递函数(阵) 66
3.7 离散时间系统的状态空间表达式 69
3.7.1 状态空间描述 69
3.7.2 脉冲传递(函数)矩阵 72
3.8 状态空间的MATLAB描述 74
3.8.1 数学模型的建立 74
3.8.2 模型间的转换 76
3.8.3 组合系统的传递函数(阵) 78
3.8.4 线性变换 79
本章小结及思政元素 82
习题 83
第4章 线性系统的运动分析 87
4.1 线性定常系统齐次状态方程的解(自由解) 87
4.2 矩阵指数函数――状态转移矩阵 88
4.2.1 状态转移矩阵的含义 88
4.2.2 状态转移矩阵的基本性质 89
4.2.3 几个特殊的矩阵指数函数 92
4.2.4 状态转移矩阵的计算 95
4.3 线性定常系统非齐次状态方程的解 102
4.4 线性时变系统的运动分析 106
4.4.1 线性时变系统齐次状态方程的解 107
4.4.2 状态转移矩阵Φ(t,t0)的基本性质 107
4.4.3 线性时变系统的状态转移矩阵Φ(t,t0)的计算 109
4.4.4 线性时变系统非齐次状态方程的解 112
4.4.5 线性时变系统的输出 113
4.5 线性系统的脉冲响应矩阵 113
4.5.1 线性时变系统的脉冲响应矩阵 113
4.5.2 线性定常系统的脉冲响应矩阵 114
4.5.3 传递矩阵与脉冲响应矩阵的关系 114
4.5.4 利用脉冲响应矩阵计算控制系统的输出 115
4.6 连续系统的离散化 116
4.6.1 问题的提出 116
4.6.2 基本假设 116
4.6.3 线性定常系统的离散化 117
4.6.4 近似离散化 118
4.6.5 线性时变系统的离散化 119
4.7 线性离散系统的运动分析 120
4.7.1 线性定常离散时间系统状态方程的解 120
4.7.2 线性时变离散系统状态方程的解 123
4.8 基于MATLAB的运动分析 124
4.8.1 基于MATLAB的线性定常系统的运动分析 124
4.8.2 基于MATLAB的线性离散系统的运动分析 128
本章小结及思政元素 131
习题 132
第5章 系统的能控性和能观性 135
5.1 能控性的定义 135
5.2 线性定常连续系统的能控性 136
5.2.1 约旦标准型系统的能控性判别 137
5.2.2 直接根据矩阵A与矩阵B判断系统的能控性 142
5.3 线性定常连续系统的能观性 146
5.3.1 能观性定义 147
5.3.2 线性定常连续系统能观性的判断 148
5.4 线性定常离散系统的能控性与能观性 155
5.4.1 能控性判别矩阵M 155
5.4.2 能观性判别矩阵N 158
5.5 线性时变连续系统的能控性和能观性 159
5.5.1 能控性判别 159
5.5.2 能观性判别 163
5.5.3 线性时变连续系统和线性定常连续系统能控性与能观性判别准则之间的关系 166
5.6 能控性与能观性的对偶关系 167
5.6.1 线性系统的对偶关系 168
5.6.2 对偶原理 169
5.7 能控标准型与能观标准型 170
5.7.1 单输入系统的能控标准型 170
5.7.2 单输出系统的能观标准型 177
5.8 线性系统的结构分解 180
5.8.1 按能控性分解 180
5.8.2 按能观性分解 183
5.8.3 按能控性和能观性进行分解 185
5.9 传递函数矩阵的实现问题 190
5.9.1 实现的基本概念 190
5.9.2 多输入―多输出系统的能控与能观标准型实现 191
5.9.3 最小实现 193
5.10 传递函数零极点对消与系统能控性和能观性的关系 196
5.11 利用MATLAB分析能控性与能观性 198
5.11.1 常用函数 198
5.11.2 控制实例 199
本章小结及思政元素 205
习题 206
第6章 控制系统的稳定性 210
6.1 外部稳定性与内部稳定性 210
6.1.1 外部稳定性 211
6.1.2 内部稳定性 211
6.2 李雅普诺夫定义下的稳定性 212
6.2.1 系统的平衡状态 213
6.2.2 状态矢量范数 214
6.2.3 李雅普诺夫意义下的稳定性定义 214
6.2.4 外部稳定性与内部稳定性之间的关系 219
6.3 李雅普诺夫第一法 220
6.3.1 线性定常系统的稳定性分析 220
6.3.2 线性时变系统的稳定性分析 222
6.3.3 非线性系统的稳定性分析 222
6.4 李雅普诺夫第二法 224
6.4.1 标量函数V(x)的符号性质 225
6.4.2 二次型标量函数的符号性质 225
6.4.3 李雅普诺夫第二法的稳定性判据 226
6.5 李雅普诺夫法在线性系统中的应用 233
6.5.1 李雅普诺夫矩阵方程 233
6.5.2 李雅普诺夫矩阵方程在线性定常系统稳定性判断中的应用 234
6.5.3 基于李雅普诺夫第二法的线性时变系统的稳定性分析 236
6.5.4 线性定常离散系统的稳定性 237
6.6 李雅普诺夫第二法在非线性系统中的应用 238
6.6.1 克拉索夫斯基法 239
6.6.2 阿塞尔曼法 242
6.7 基于MATLAB的系统稳定性分析 244
6.7.1 系统稳定性分析常用的函数 244
6.7.2 基于MATLAB的系统稳定性分析实例 244
本章小结及思政元素 247
习题 248
第7章 线性定常系统的综合 250
7.1 线性反馈控制系统的基本结构及其特性 250
7.1.1 状态反馈 250
7.1.2 输出反馈 251
7.1.3 从输出到状态矢量导数的线性反馈 252
7.1.4 动态补偿器 253
7.1.5 闭环系统的能控性与能观性 254
7.2 极点配置问题 256
7.2.1 期望极点对系统动态性能的影响 256
7.2.2 采用状态反馈进行极点配置 257
7.2.3 采用输出反馈进行极点配置 264
7.2.4 采用从输出到 的线性反馈进行极点配置 265
7.3 系统镇定问题 267
7.4 系统解耦问题 270
7.4.1 前馈补偿器解耦 271
7.4.2 状态反馈解耦 271
7.5 状态观测器 275
7.5.1 状态观测器的定义 275
7.5.2 状态观测器的存在性 275
7.5.3 状态观测器的实现 276
7.5.4 反馈矩阵 的设计 278
7.5.5 降维状态观测器 280
7.6 带状态观测器的状态反馈系统 285
7.6.1 系统的结构与状态空间表达式 285
7.6.2 闭环系统的基本特性 286
7.7 基于MATLAB的系统综合 291
7.7.1 常用函数指令 291
7.7.2 应用举例 292
本章小结及思政元素 302
习题 303
参考文献 306
文摘▼
本书共7章,主要介绍现代控制理论的基本知识,包括系统的状态空间表达式的建立及特殊标准型、系统的状态方程的求解及性质、系统的能控性和能观性的标准型及结构分解、李雅普诺夫意义下稳定性的判别及应用、线性系统反馈控制器及状态观测器的设计等。在介绍现代控制理论基本知识前,本书还辅以必要的矩阵数学知识来帮助读者在后续学习过程中更容易理解和掌握相关内容。本书内容在结构安排上深入浅出,按照先基础后综合、先理论后应用的原则,尽可能从实际背景的分析中提出要讨论的问题、概念和方法。主要内容所在章节还给出了相应的MATLAB应用实例,方便读者进一步理解课程内容。为让读者理解现代控制理论与传统经典控制理论之间的关系,本书部分内容将两者之间的联系通过相关工程实例予以显示,并介绍相互转化的方法,方便读者学习掌握。本书积极挖掘内容中蕴含的课程思政元素,进一步贯彻落实党的教育方针,推行五育并举的教学理念,培养担当民族复兴大任的时代新人。本书适合作为高等院校自动化类、电气工程类等专业本科生和控制类专业研究生的教材,也适合作为从事自动化方面工作的科技人员的学习参考书。