 正版
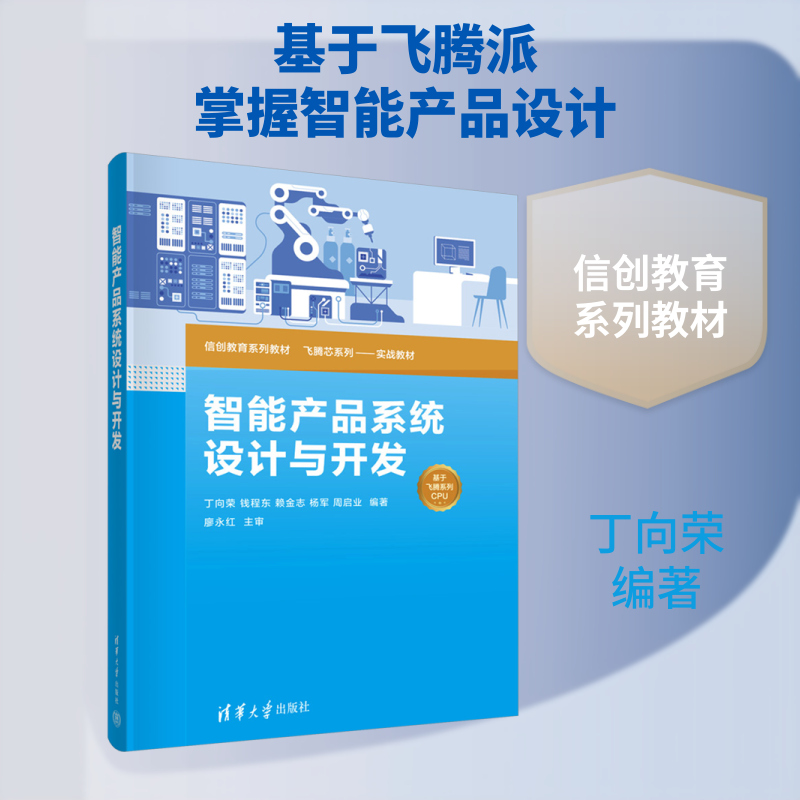
智能产品系统设计与开发 基于飞腾系列CPU
- 书名
- 智能产品系统设计与开发 基于飞腾系列CPU
- 作者
- 丁向荣 等 编著 编
- 出版社
- 清华大学出版社
- 出版时间
- 2025-08-01
- ISBN
- 9787302700609
- 货号
- 1203763898
- 品相
- 全新
- 分类
- 当代·艺术
- 书名
- 智能产品系统设计与开发 基于飞腾系列CPU
- 作者
- 丁向荣 等 编著 编
- 出版社
- 清华大学出版社
- 出版时间
- 2025-08-01
- ISBN
- 9787302700609
- 货号
- 1203763898
- 品相
- 全新
- 分类
- 当代·艺术
目录▼
第1章 智能产品设计与开发基础
1.1智能产品概述
1.2智能产品的选题与调研
1.3智能产品系统设计的开发流程
1.4智能产品开发的标准与管理
1.5智能产品开发平台介绍
1.6工程训练: 基于飞腾派适配Intewell操作系统
1.6.1工程训练目标
1.6.2预习内容
1.6.3任务功能
1.6.4训练前准备
1.6.5训练步骤
1.6.6总结与反思
本章 小结
思考题
第2章 嵌入式操作系统应用基础
2.1嵌入式操作系统的基础知识
2.1.1基本概念
2.1.2性能与特点
2.1.3基本术语
2.2Intewell操作系统简介
2.2.1Intewell概述
2.2.2Intewell的混合架构
2.3Intewell应用基础
2.3.1TTOS概述
2.3.2内核静态配置
2.3.3组件配置
2.3.4初始化
2.3.5任务管理
2.3.6信号量管理
2.3.7事件管理
2.3.8消息队列管理
2.3.9定时器管理
2.3.10中断异常
2.3.11钩子函数
2.4Intewell 操作系统环境下应用项目的开发工具
2.4.1Intewell Developer开发环境的安装与操作使用
2.4.2Intewell Toolbox工具的操作使用
2.5工程训练: 基于Intewell操作系统LED灯应用的开发实践
2.5.1工程训练目标
2.5.2预习内容
2.5.3LED闪烁灯任务功能
2.5.4LED闪烁灯硬件电路与参考程序
2.5.5训练步骤
2.5.6总结与反思
本章 小结
习题
第3章 工业通信协议与应用
3.1工业现场总线协议
3.1.1工业现场总线协议
3.1.2Modbus协议
3.1.3CAN协议
3.1.4PROFIBUS协议
3.1.5EtherCAT协议
3.2工业无线通信协议
3.2.1工业Wi-Fi
3.2.2LoRa
3.2.35G
3.2.4北斗
3.3工程训练: 工业通信协议的应用
3.3.1训练目标
3.3.2Modbus主站与从站功能模拟
3.3.3工业数据采集模拟
本章 小结
习题
第4章 智能机器人
4.1智能机器人介绍
4.1.1智能机器人的定义
4.1.2智能机器人的发展
4.1.3智能机器人的组成
4.1.4智能机器人的关键技术
4.2EtherCAT
4.2.1实时以太网介绍
4.2.2工作原理
4.3工程训练: 基于Intewell和飞腾派的机器人开发
4.3.1训练目标
4.3.2实现的功能
4.3.3IgH的介绍
4.3.4驱动器和电动机
4.3.5通信传输方式
4.3.6通信数据帧结构
4.3.7编写程序
4.3.8工程调试
本章 小结
习题
第5章 桌面教学机器人的设计与开发
5.1桌面教学机器人
5.1.1桌面教学机器人的功能与技术指标
5.1.2桌面教学机器人的机械结构分析
5.1.3各电路模块的系统分析
5.2桌面教学机器人的系统开发与实践
5.2.1桌面教学机器人的组装与系统调试
5.2.2基于桌面教学机器人的设计与开发
5.2.3实践项目考核方法
本章 小结
习题
参考文献
文摘▼
本书基于飞腾派开发平台以及Intewell实时操作系统进行编写。全书共分为5章,内容围绕典型智能产品展开,包括智能产品设计与开发基础、嵌入式操作系统应用基础、工业通信协议与应用、智能机器人和桌面教学机器人的设计与开发。通过本书的学习,学生可以熟练掌握飞腾嵌入式CPU与Intewell实时操作系统在智能产品应用领域的系统设计与开发技能。
本书可作为应用型本科、职业本科、高职高专等院校工业互联网技术、人工智能、机器人工程等电子类相关专业智能产品系统设计方面课程的教材,也可作为飞腾嵌入式CPU应用及Intewell实时操作系统工程技术人员的参考书。