 正版
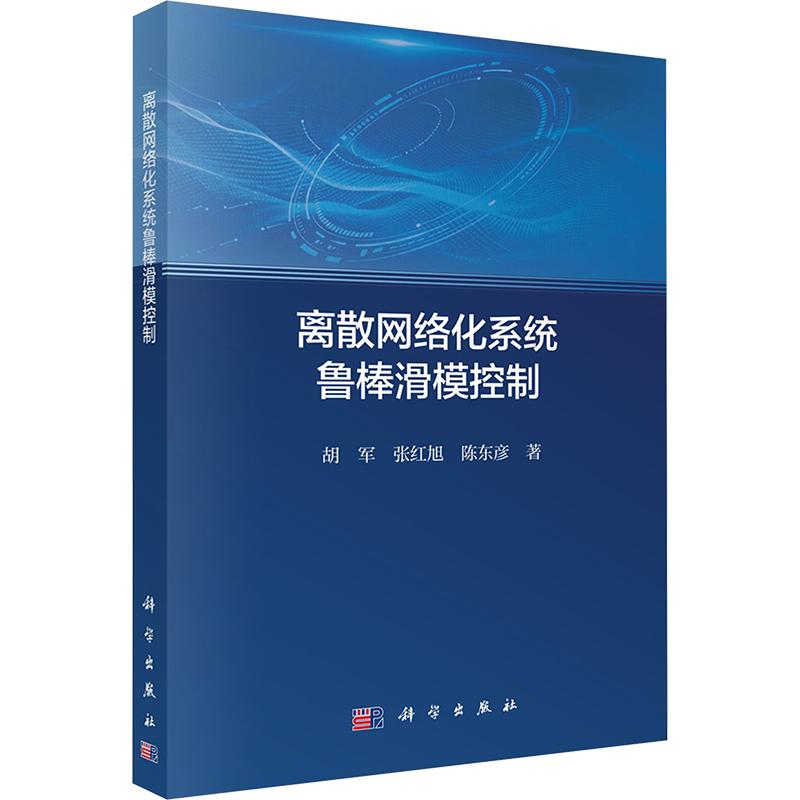
离散网络化系统鲁棒滑模控制
- 书名
- 离散网络化系统鲁棒滑模控制
- 作者
- 胡军,张红旭,陈东彦 著
- 出版社
- 科学出版社
- 出版时间
- 2026-05-01
- ISBN
- 9787030850096
- 货号
- 1204406191
- 品相
- 全新
- 分类
- 当代·工业
- 书名
- 离散网络化系统鲁棒滑模控制
- 作者
- 胡军,张红旭,陈东彦 著
- 出版社
- 科学出版社
- 出版时间
- 2026-05-01
- ISBN
- 9787030850096
- 货号
- 1204406191
- 品相
- 全新
- 分类
- 当代·工业
目录▼
前言
主要符号表
第1章 滑模控制简述及发展现状 1
1.1 引言 1
1.1.1 网络化系统简述 1
1.1.2 滑模控制简述 2
1.2 非奇异网络化系统滑模控制 3
1.2.1 具有测量丢失的网络化系统滑模控制 4
1.2.2 时滞网络化系统滑模控制 5
1.2.3 通信协议调度下网络化系统滑模控制 5
1.2.4 网络化系统滑模容错控制 8
1.2.5 网络攻击下网络化系统滑模控制 9
1.3 奇异网络化系统滑模控制 10
1.3.1 时滞奇异网络化系统滑模控制 11
1.3.2 Markov跳变奇异网络化系统滑模控制 12
1.3.3 奇异网络化系统自适应滑模控制 12
1.3.4 奇异网络化系统有限时滑模控制 13
1.4 本书主要内容 14
第2章 具有测量丢失的混合时滞网络化系统鲁棒滑模控制 16
2.1 问题简述 16
2.2 滑动模态分析 19
2.2.1 滑模函数设计 19
2.2.2 滑动模态鲁棒稳定性分析 20
2.3 滑模控制器设计 22
2.3.1 控制器设计 23
2.3.2 滑模面可达性分析 24
2.3.3 等式约束求解设计 28
2.4 数值仿真 29
2.5 本章小结 35
第3章 具有信道衰减的网络化系统鲁棒H∞滑模控制 36
3.1 问题简述 36
3.2 滑动模态分析 38
3.2.1 滑模函数设计 38
3.2.2 滑动模态H∞ 性能分析 39
3.3 滑模控制器设计 47
3.4 数值仿真 48
3.5 本章小结 54
第4章 具有随机切换非线性且发生概率不确定的网络化系统鲁棒滑模控制 55
4.1 具有随机切换非线性的时变时滞网络化系统滑模控制 55
4.1.1 问题简述 55
4.1.2 滑动模态稳定性分析 56
4.1.3 滑模控制器设计 59
4.1.4 数值仿真 61
4.2 具有随机切换非线性的时变时滞网络化系统H∞滑模控制 63
4.2.1 问题简述 63
4.2.2 滑动模态稳定性分析 64
4.2.3 滑模控制器设计 70
4.2.4 数值仿真 71
4.3 本章小结 74
第5章 丢包情形下Markov 跳变标量非线性时滞网络化系统鲁棒滑模控制 76
5.1 问题简述 76
5.2 滑模函数设计与滑动模态分析 78
5.2.1 滑模函数设计 78
5.2.2 滑动模态分析 79
5.3 滑模控制器及线性矩阵不等式求解 84
5.3.1 滑模控制器设计 84
5.3.2 线性矩阵不等式求解设计 91
5.4 数值仿真 92
5.5 本章小结 95
第6章 随机通信协议下网络化系统鲁棒H∞滑模控制 96
6.1 问题简述 96
6.2 滑模面及其可达性分析 98
6.2.1 滑模函数设计 98
6.2.2 滑模面可达性分析 99
6.3 闭环系统性能分析 105
6.3.1 随机稳定性与H∞ 性能分析 105
6.3.2 控制增益矩阵设计 110
6.4 数值仿真 114
6.5 本章小结 118
第7章 具有输入非线性的网络化系统鲁棒滑模容错控制 119
7.1 问题简述 119
7.2 观测器设计及误差性能分析 120
7.2.1 观测器设计 120
7.2.2 误差性能分析 122
7.2.3 观测增益矩阵求解 124
7.3 观测器性能分析 125
7.3.1 滑模函数设计 125
7.3.2 滑动模态性能分析 126
7.3.3 增益矩阵联合求解算法 127
7.4 自适应滑模控制器设计 128
7.5 数值仿真 130
7.6 本章小结 135
第8章 具有网络攻击和输入死区的网络化系统鲁棒自适应滑模控制 136
8.1 问题简述 136
8.1.1 系统模型 136
8.1.2 事件触发机制 138
8.1.3 网络攻击描述 138
8.2 滑模函数设计与滑动模态分析 139
8.2.1 观测器与滑模函数 139
8.2.2 滑动模态保安全性能分析 141
8.2.3 增益矩阵设计 146
8.3 自适应滑模控制器设计 149
8.4 数值仿真 151
8.5 本章小结 157
第9章 具有随机发生混合时滞的奇异网络化系统鲁棒自适应滑模控制 158
9.1 问题简述 158
9.2 滑动模态性能分析 159
9.2.1 滑模函数设计 159
9.2.2 滑动模态可容许性分析 160
9.3 滑模控制器设计 169
9.4 数值仿真 173
9.5 本章小结 176
第10章 丢包情形下奇异Markov 跳变网络化系统鲁棒有限时滑模控制 177
10.1 问题简述 177
10.2 滑动模态性能分析 179
10.2.1 滑模函数设计 179
10.2.2 滑动模态有限时有界性分析 180
10.3 滑模控制器设计 191
10.3.1 滑模控制器 192
10.3.2 可达性分析 192
10.4 数值仿真 199
10.5 本章小结 203
第11章 具有不完全转移概率的奇异Markov 跳变系统鲁棒有限时H∞滑模控制 204
11.1 问题简述 204
11.2 滑模函数设计与滑动模态分析 206
11.2.1 滑模函数设计 206
11.2.2 滑动模态H∞ 性能分析 207
11.3 滑模控制器设计 215
11.3.1 滑模控制器 215
11.3.2 可达性分析 215
11.4 数值仿真 223
11.5 本章小结 228
参考文献 229
文摘▼
本书结合作者近年来的研究成果,分别关注非奇异网络化系统与奇异网络化系统的鲁棒滑模控制问题,介绍一些离散网络化系统的鲁棒滑模控制方法。主要内容包括:滑模控制简述及发展现状、具有测量丢失的混合时滞网络化系统鲁棒滑模控制、具有信道衰减的网络化系统鲁棒$H_\infty$滑模控制、具有随机切换非线性且发生概率不确定的网络化系统鲁棒滑模控制、丢包情形下Markov跳变标量非线性时滞网络化系统鲁棒滑模控制、随机通信协议下网络化系统鲁棒$H_\infty$滑模控制、具有输入非线性的网络化系统鲁棒滑模容错控制、具有网络攻击和输入死区的网络化系统鲁棒自适应滑模控制、具有随机发生混合时滞的奇异网络化系统鲁棒自适应滑模控制、丢包情形下奇异Markov跳变网络化系统鲁棒有限时滑模控制和具有不完全转移概率的奇异Markov跳变系统鲁棒有限时$H_\infty$滑模控制。
本书可以作为高等院校自动化、智能科学与技术、电气工程及其自动化、数学、人工智能等专业的高年级本科生及研究生的参考书,也可以供对控制理论感兴趣的非专业人士自学或参考。