 正版
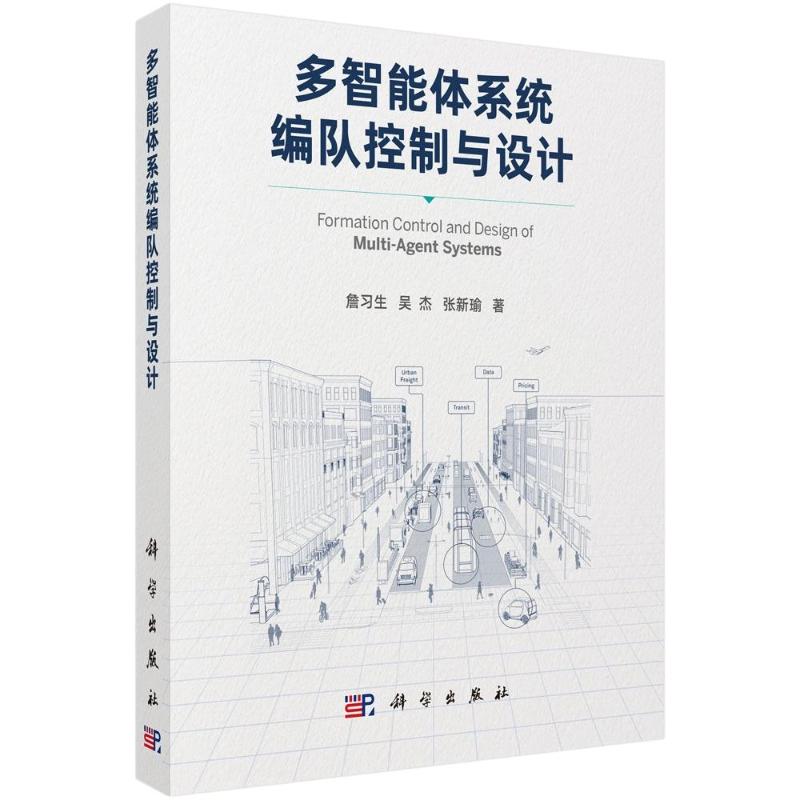
多智能体系统编队控制与设计
- 书名
- 多智能体系统编队控制与设计
- 作者
- 詹习生,吴杰,张新瑜 著
- 出版社
- 科学出版社
- 出版时间
- 2026-06-01
- ISBN
- 9787030830036
- 货号
- 1204445255
- 品相
- 全新
- 分类
- 当代·艺术
- 书名
- 多智能体系统编队控制与设计
- 作者
- 詹习生,吴杰,张新瑜 著
- 出版社
- 科学出版社
- 出版时间
- 2026-06-01
- ISBN
- 9787030830036
- 货号
- 1204445255
- 品相
- 全新
- 分类
- 当代·艺术
作者简介▼
1. 2022年入选“湖北省博士后卓越人才跟踪培养计划”2. 2021年获批湖北省一流本科课程负责人3. 2021年获批湖北省教学团队负责人4. 2021年获得湖北省自然科学三等奖5. 2019年获得湖北省五一劳动奖章 6. 2018年获得上海市自然科学奖三等奖7. 2018年获得湖北省黄石市突出贡献专家称号8. 2018年获得湖北省黄石市科技创新先进个人
目录▼
前言
第1章 绪论 1
1.1 研究背景及意义 1
1.2 多智能体系统的协同控制研究现状 2
1.2.1 不同拓扑下多智能体系统的协同控制 3
1.2.2 非线性多智能体系统的协同控制 5
1.3 多智能体系统编队控制的研究现状 6
1.3.1 时变编队控制 6
1.3.2 双边时变编队控制 7
1.4 本书的主要内容 8
参考文献 9
第2章 基本概念与知识 14
2.1 代数图论的基本概念和性质 14
2.2 稳定性的基本概念和结论 15
2.2.1 渐近稳定性 15
2.2.2 固定时间稳定性 16
2.2.3 预定义时间稳定性 16
2.3 其他相关概念和结论 16
参考文献 17
第3章 切换拓扑下异构多智能体系统的时变编队跟踪控制 19
3.1 引言 19
3.2 模型建立与问题描述 20
3.3 主要结论 21
3.3.1 设计分布式观测器 21
3.3.2 设计分布式控制器 23
3.4 数值仿真 27
3.5 本章小结 30
参考文献 31
第4章 有向拓扑下多智能体系统的固定时间时变编队跟踪控制 32
4.1 引言 32
4.2 模型建立与问题描述 33
4.3 主要结论 34
4.3.1 设计固定时间观测器 35
4.3.2 设计固定时间控制器 39
4.3.3 改进的控制协议 40
4.4 数值仿真 42
4.5 本章小结 46
参考文献 46
第5章 有符号拓扑下多智能体系统的预定义时间时变编队跟踪控制 47
5.1 引言 47
5.2 模型建立与问题描述 48
5.3 主要结论 49
……
5.4 数值仿真 56
5.5 本章小结 59
参考文献 60
第6章 具有未知输入领导者的多智能体系统的双边时变编队跟踪控制 61
6.1 引言 61
6.2 模型建立与问题描述 61
6.3 主要结论 63
6.3.1 基于观测器的双边编队跟踪控制 63
6.3.2 基于观测器的连续性双边编队跟踪控制协议 67
6.4 数值仿真 70
6.5 本章小结 74
参考文献 75
第7章 具有未知输入领导者的单边Lipschitz 非线性系统的时变编队跟踪控制 76
7.1 引言 76
7.2 模型建立与问题描述 76
7.3 单边Lipschitz 非线性系统的时变编队跟踪控制下的主要结论 78
7.4 数值仿真 82
7.4 本章小结 85
参考文献 86
第8章 具有未知输入领导者的事件触发下的非线性系统的
时变编队跟踪控制 87
8.1 引言 87
8.2 模型建立与问题描述 87
8.3 基于事件触发策略的非线性系统时变编队跟踪控制下的主要结论 88
8.4 数值仿真 95
8.5 本章小结 97
参考文献 97
第9章 基于观测器的多智能体系统自适应时变编队跟踪控制 99
9.1 引言 99
9.2 模型建立与问题描述 100
9.3 主要结论 101
9.3.1 控制协议设计 101
9.3.2 稳定性与可行性分析 102
9.4 数值仿真 106
9.5 本章小结 109
参考文献 109
第10章 基于观测器的多智能体系统自适应双边时变编队跟踪控制 111
10.1 引言 111
10.2 模型建立与问题描述 111
10.3 主要结论 113
10.3.1 基于状态反馈的多智能体自适应双边时变编队跟踪控制 113
10.3.2 基于输出反馈的多智能体自适应双边时变编队跟踪控制 115
10.5 数值仿真 118
10.6 本章小结 121
参考文献 121
第11章 基于观测器的多智能体系统时变编队包含跟踪控制 122
11.1 引言 122
11.2 模型建立与问题描述 122
11.3 主要结论 124
11.3.1 不连续的时变编队包含跟踪控制 124
11.3.2 连续的时变编队包含跟踪控制 131
11.4 数值仿真 136
11.5 本章小结 139
参考文献 140
第12章 基于观测器的多智能体系统自适应时变编队包含跟踪控制 141
12.1 引言 141
12.2 模型建立与问题描述 142
12.3 主要结论 143
12.3.1 不连续的自适应时变编队包含跟踪控制 143
12.3.2 连续的自适应时变编队包含跟踪控制 156
12.4 数值仿真 164
12.5 本章小结 169
参考文献 169
第13章 基于观测器的多智能体系统自适应双边时变编队包含跟踪控制 170
13.1 引言 170
13.2 模型建立与问题描述 170
13.3 主要结论 172
13.3.1 基于状态反馈的自适应双边时变编队包含跟踪控制 172
13.3.2 基于输出反馈的自适应双边时变编队包含跟踪控制 177
13.4 数值仿真 182
13.5 本章小结 188
参考文献 188
文摘▼
编队控制是多智能体系统的基础和重要领域,在协同控制中有着重要地位。本书系统介绍作者近年来在多智能体系统编队控制与设计领域的研究成果,具体包括多智能体系统固定时间以及预定义时间的时变编队跟踪控制、具有未知输入领导者的线性以及非线性多智能体系统的时变编队跟踪控制、基于观测器的多智能体系统自适应以及自适应双边时变编队跟踪控制、基于观测器的多智能体系统自适应以及自适应双边时变编队包含跟踪控制问题等。本书适合控制理论、控制科学与工程及相关专业的高年级本科生、研究生、教师和广大科技工作者,以及工程技术人员参考使用。