 正版
当代·工业
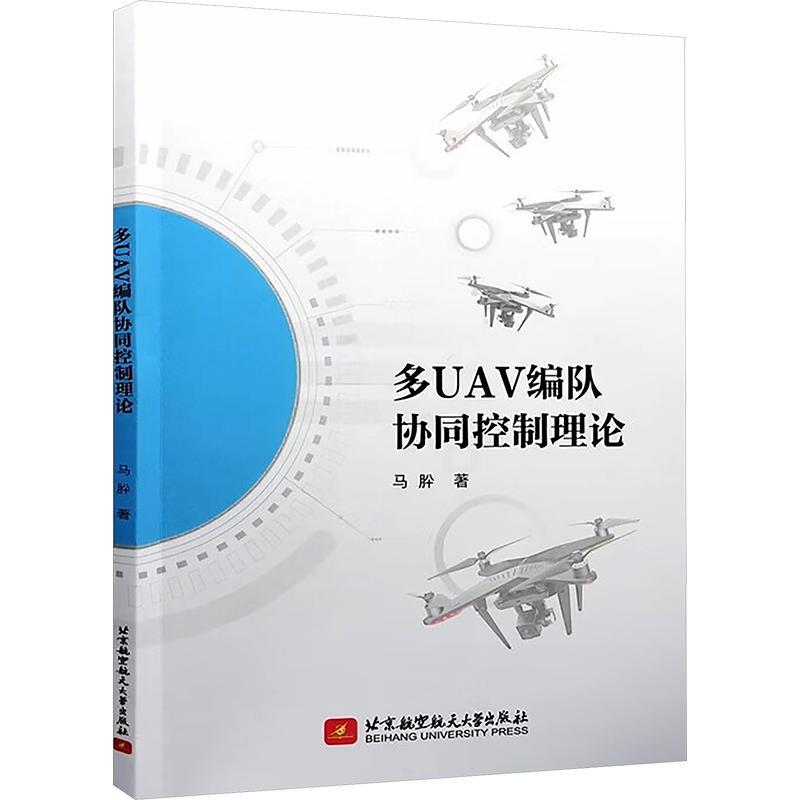
多UAV编队协同控制理论
正版保障多仓发货48小时内发货2-3天送达可开发票
¥42.08
定价 ¥59.00
7.1折
立省 ¥16.92
现货库存 11 件
全新
商品参数
- 书名
- 多UAV编队协同控制理论
- 作者
- 马肸 著
- 出版社
- 北京航空航天大学出版社
- 出版时间
- 2026-03-01
- ISBN
- 9787512448711
- 货号
- 1204449683
- 品相
- 全新
- 分类
- 当代·工业
商品参数
- 书名
- 多UAV编队协同控制理论
- 作者
- 马肸 著
- 出版社
- 北京航空航天大学出版社
- 出版时间
- 2026-03-01
- ISBN
- 9787512448711
- 货号
- 1204449683
- 品相
- 全新
- 分类
- 当代·工业
目录▼
第1章 多UAV编队协同控制问题
1.1 多智能体一致性问题
1.1.1 一致性问题概述
1.1.2 一致性问题理论内涵及分类
1.2 多UAV编队协同控制问题及架构
1.2.1 多UAV编队协同控制问题概述
1.2.2 多UAV编队协同控制架构
1.2.3 多UAV编队分类
1.2.4 多UAV编队协同中面临的困难和挑战
第2章 多UAV协同控制理论基础
2.1 常用记号与概念
2.2 图论基础知识
2.2.1 图论基本概念
2.2.2 Laplacian矩阵及性质
2.3 编队协同控制
2.3.1 非线性系统稳定
2.3.2 编队协同控制目标
2.3.3 编队协同一致性算法
第3章 面向非匹配不确定性的编队协同控制
3.1 匹配不确定性条件下的协同控制
3.1.1 匹配不确定协同控制问题描述
3.1.2 匹配不确定性控制器设计
……
文摘▼
多UAV协同控制是多智能体控制技术重要的研究方向,在国防安全、国民经济等诸多领域得到了广泛的应用,并展现出广阔的发展前景。
本书内容涵盖了多UAV协同控制的基础知识、系统建模、算法设计及仿真实验等,主要包括:讨论在各类通信拓扑、约束条件下的多UAV系统一致性问题;针对系统存在的匹配/非匹配不确定性扰动条件,提出了多UAV编队协同控制协议;考虑有限时间协同要求,分别设计了基于扩张观测器和基于RBF神经网络的一致性控制算法;考虑固定时间协同控制目标,提出了无向和有向两类通信拓扑结构下的跟踪控制方法;针对航天器编队姿态一致性问题,考虑匹配/非匹配扰动、无角速度量测、饱和输入等复杂约束因素影响,提出了有限时间协同控制算法。
本书可供自动控制、航空航天、兵器科学与技术等相关学科领域的高年级本科生和硕士、博士研究生阅读使用,也可供理工类相关领域的科研工作者和工程技术人员参考。