 正版
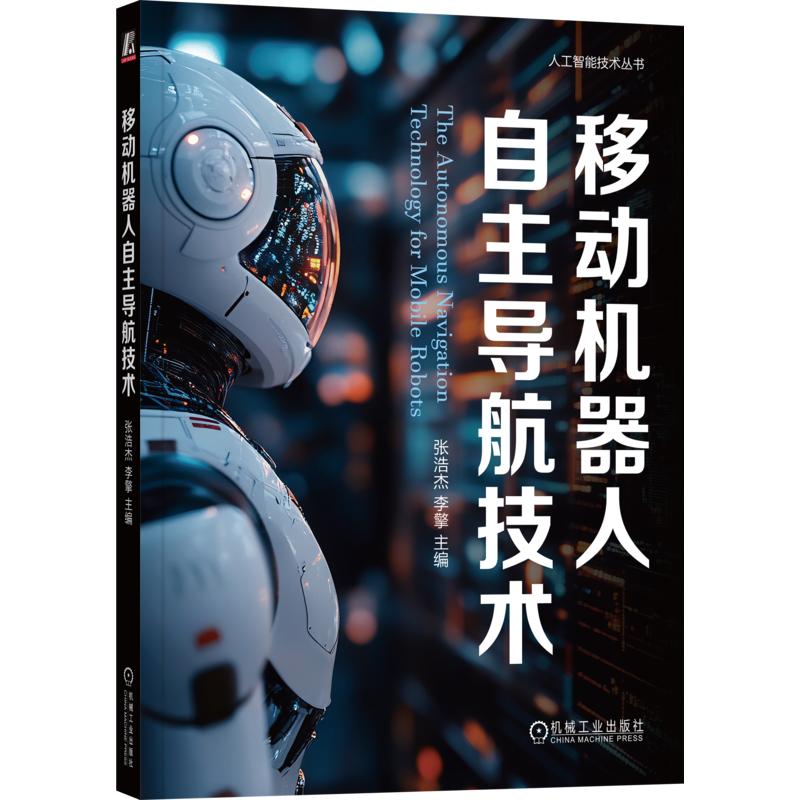
移动机器人自主导航技术
- 书名
- 移动机器人自主导航技术
- 作者
- 张浩杰,李擎 主编
- 出版社
- 机械工业出版社
- 出版时间
- 2026-07-01
- ISBN
- 9787111806585
- 货号
- 1204451234
- 品相
- 全新
- 分类
- 当代·工业
- 书名
- 移动机器人自主导航技术
- 作者
- 张浩杰,李擎 主编
- 出版社
- 机械工业出版社
- 出版时间
- 2026-07-01
- ISBN
- 9787111806585
- 货号
- 1204451234
- 品相
- 全新
- 分类
- 当代·工业
作者简介▼
张浩杰,北京科技大学教授,主要从事机器人感知、规划与控制方面的教学与科研工作。主持国家级、省部级及企业委托科研项目10余项,在Engineering Applications of Artificial Intelligence、Robotics and Autonomous Systems和《自动化学报》等国内外期刊与会议上发表学术论文30余篇。
李擎,北京科技大学二级教授、博士生导师,校教学委员会委员、教学督导组成员,享受国务院政府特殊津贴。国家级一流本科课程建设点、一流课程负责人,北京市高等学校教学名师,获国家级教学成果奖二等奖和霍英东教育基金会高等院校教育教学奖二等奖。兼任教育部高等学校自动化类专业教学指导委员会委员,中国自动化学会和中国人工智能学会教育工作委员会委员,中国教育发展战略学会人工智能与机器人教育专业委员会常务理事、副理事长。长期从事机器人路径规划与智能控制、多智能体编队控制及图像处理等领域研究。主持国家自然科学基金面上项目、科技部外专引智项目等国家及省部级科研项目近10项,在Automatica和《自动化学报》等期刊上发表学术论文100余篇,获北京市科技进步奖一等奖和陕西省科技进步奖一等奖。
目录▼
序
前言
第1章 绪论
1.1 移动机器人发展概况
1.1.1 移动机器人通用平台
1.1.2 自动驾驶车辆
1.1.3 轮足复合式移动机器人
1.1.4 移动机器人的应用领域
1.2 移动机器人自主导航关键技术研究现状
1.2.1 环境感知技术
1.2.2 同步定位与地图构建技术
1.2.3 路径规划技术
1.3 本章小结
1.4 拓展阅读
参考文献
第2章 移动机器人运动学模型
2.1 刚体运动学基础
2.1.1 瞬时旋转中心
2.1.2 底盘的旋转
2.1.3 接触点与侧滑
2.1.4 正逆运动学
……
文摘▼
新一轮人工智能浪潮正加速推动移动机器人迈向智能化时代。从工业制造、智慧农业到特种与极端作业环境应用,移动机器人正深刻改变人类生产与生活方式。随着传感技术、计算智能与运动控制技术的深度融合,移动机器人不再局限于单一功能执行,而向具有环境理解、自主决策与持续学习能力的智能体演进,应用边界不断拓展。在此背景下,移动机器人自主导航技术正朝着高鲁棒性、自主性和泛化能力方向发展,为复杂未知环境中的长期自主运动奠定技术基础。本书围绕移动机器人自主导航技术体系,系统阐述运动学模型、同步定位与建图、任务规划、路径规划、运动规划与控制等关键理论与方法。通过融入自主导航系统开发案例,提升读者工程落地能力。全书结构清晰,由原理介绍到算法实现,再到案例开发,实现了从理论基础到工程实现的系统贯通。本书可用于高等院校机器人工程、自动化、人工智能等专业本科生和研究生开展教学和科研工作,亦可供智能无人系统开发人员参考。