 正版
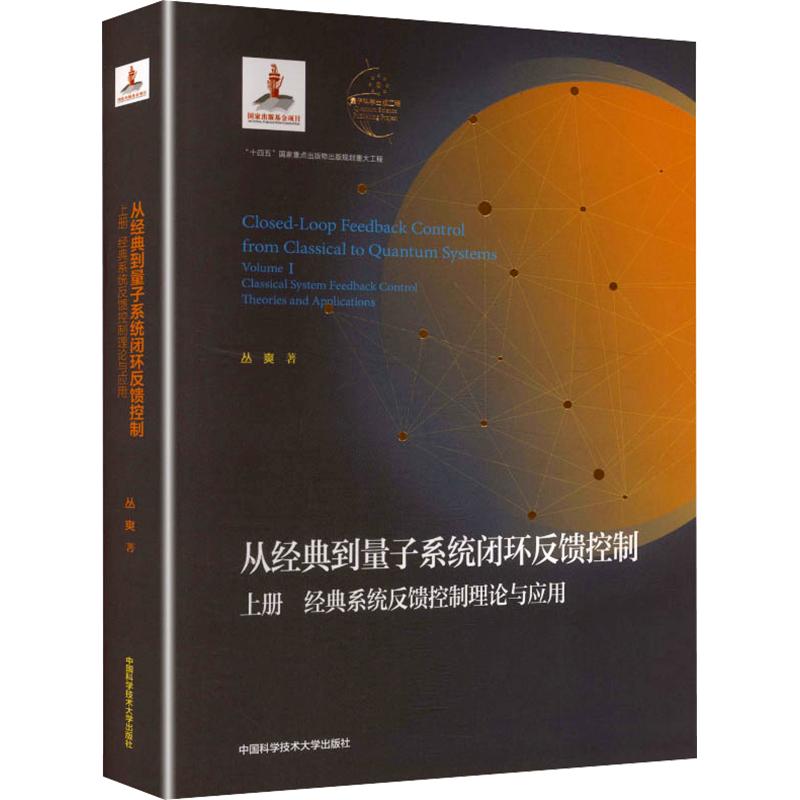
从经典到量子系统闭环反馈控制:上册
- 书名
- 从经典到量子系统闭环反馈控制:上册
- 作者
- 丛爽 著
- 出版社
- 中国科学技术大学出版社
- 出版时间
- 2024-09-01
- ISBN
- 9787312059506
- 货号
- 1204465711
- 品相
- 全新
- 分类
- 当代·科技
- 书名
- 从经典到量子系统闭环反馈控制:上册
- 作者
- 丛爽 著
- 出版社
- 中国科学技术大学出版社
- 出版时间
- 2024-09-01
- ISBN
- 9787312059506
- 货号
- 1204465711
- 品相
- 全新
- 分类
- 当代·科技
作者简介▼
从爽
中国科学技术大学自动化系二级教授,博士生导师,意大利国家博士。
自1989年开始从事运动控制的研究,
2000年起开始从事量子系统控制理论与方法的研究。迄今在量子系统控制理论与方法、先进控制策略及其在运动控制中的应用和优化算法等方面,
在国内外学术刊物和学术会议上发表学术论文560余篇。独立或以第一作者身份出版专著12部,主编图书2部;
先后承担国家“973”计划、国家自然科学基金、中国科学院院长基金、安徽省自然科学基金等30余项研究课题。获得国家发明专利授权35项,以及包括中国科学院优秀青年学者奖、安徽省自然科学奖二等奖、安徽省科技优秀论文一等奖在内的省部级奖13项和国际会议及国际杂志奖5项。兼任IFAC(国际自动化联合学会)控制设计技术委员会委员、中国自动化学会系统仿真专业委员会副主任委员、中国自动化学会控制理论与应用专业委员会委员。
目录▼
前言
第1章概论
1.1机电计算机控制系统
1.2倒立摆控制系统综述
1.2.1倒立摆系统类型
1.2.2倒立摆系统特性
1.2.3倒立摆系统设计
1.3智能系统中的典型人工神经网络
1.3.1反向传播网络在智能系统中的建模与控制
1.3.2神经网络在模式分类与识别中的应用
1.3.3用于联想记忆和优化计算的反馈网络
1.4运动控制中的先进控制策略
1.4.1指数型非线性函数补偿法
1.4.2神经网络倒控制器补偿法
1.4.3重复控制
1.4.4滑模控制器
1.4.5其他智能控制方法
1.5并联机构系统的控制策略综述
1.5.1运动学控制
1.5.2动力学控制
1.5.3控制方法比较分析与改进
1.6基于网络的远程控制系统
1.6.1网络远程控制系统的发展历程
1.6.2网络远程控制系统的研究状况
1.7本书内容安排
……
文摘▼
不论是宏观系统还是微观量子系统,任何系统控制的高精度性能都来源于闭环反馈控制系统的设计。本书围绕经典系统中典型高精度闭环反馈控制理论与应用进行系统深入的研究,涵盖从控制系统的建模和参数辨识及其特性分析到根据不同类型的系统控制理论进行反馈控制系统设计的各个重要部分,介绍典型倒立摆装置、机器人以及远程控制等先进闭环反馈控制系统的设计与实现,阐述宏观系统控制理论及其典型应用的理论基础和实践案例。
本书可以作为自动控制、机械电子、计算机工程以及对系统控制感兴趣的力学工程、应用数学、计算科学以及控制工程等领域高年级本科生或研究生有关自动控制系统及其应用的教材或参考书籍。