 正版
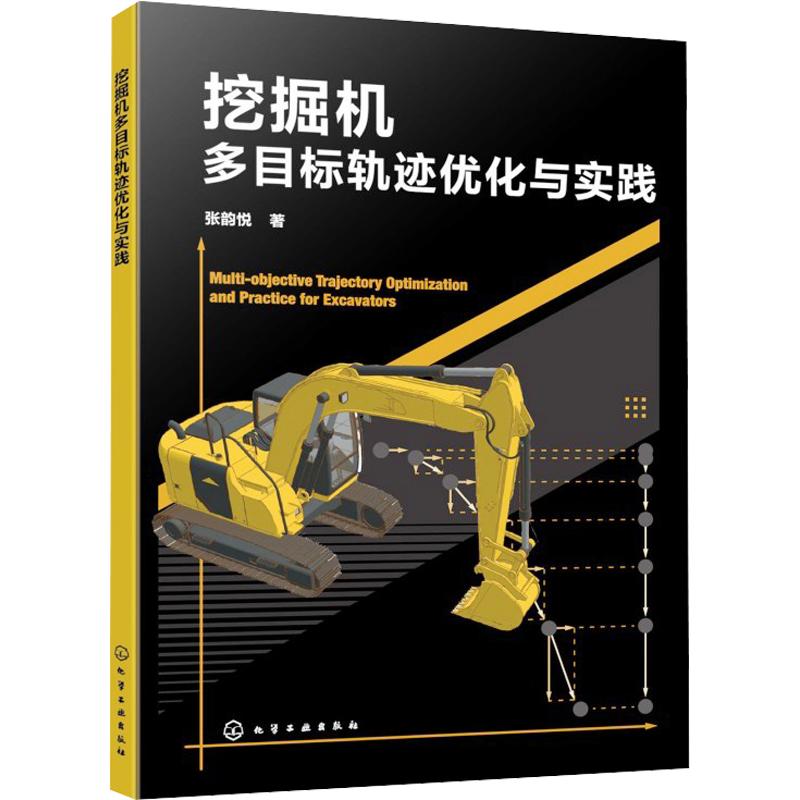
挖掘机多目标轨迹优化与实践
- 书名
- 挖掘机多目标轨迹优化与实践
- 作者
- 张韵悦 著
- 出版社
- 化学工业出版社
- 出版时间
- 2026-09-01
- ISBN
- 9787122507488
- 货号
- 1204472945
- 品相
- 全新
- 分类
- 当代·工业
- 书名
- 挖掘机多目标轨迹优化与实践
- 作者
- 张韵悦 著
- 出版社
- 化学工业出版社
- 出版时间
- 2026-09-01
- ISBN
- 9787122507488
- 货号
- 1204472945
- 品相
- 全新
- 分类
- 当代·工业
目录▼
第1章 绪论 001
1.1 背景及意义 001
1.2 挖掘机的智能化研究 004
1.2.1 挖掘机的运动学和动力学建模 004
1.2.2 挖掘机的智能化发展 005
1.2.3 挖掘机的轨迹规划研究 006
1.2.4 挖掘机的轨迹跟踪控制策略研究 008
1.3 本书的主要内容 009
第2章 挖掘机工作装置的运动学和动力学建模 012
2.1 运动学建模 012
2.1.1 结构模型 012
2.1.2 D-H 坐标系描述 013
2.1.3 运动学基本方程 014
2.2 运动学分析 016
2.2.1 正运动学分析 016
2.2.2 逆运动学分析 017
2.2.3 关节空间和驱动空间的相互转换 018
2.3 作业区域分析 021
2.4 动力学建模 021
2.4.1 模型构建方法 022
2.4.2 动力学模型 022
2.5 本章小结 024
第3章 挖掘机工作装置的时间最优轨迹规划 025
3.1 关节空间的分段多项式轨迹规划方法 025
3.1.1 4-3-3-3-4 分段多项式 025
3.1.2 时间最优问题 028
3.2 基于差分进化算法的时间最优轨迹规划 029
3.2.1 标准差分进化算法 029
3.2.2 基于差分进化算法的时间最优挖掘轨迹规划 030
3.2.3 仿真结果对比及分析 031
3.3 基于变惯性权重粒子群优化算法的时间最优轨迹规划 044
3.3.1 粒子群优化算法 044
3.3.2 变惯性权重粒子群算法 045
3.3.3 基于变惯性权重粒子群优化算法的4-3-3-3-4 分段多项式轨迹规划 045
3.3.4 仿真结果对比及分析 046
3.4 基于序列二次规划算法的时间-脉动最优轨迹规划 050
3.4.1 三次样条轨迹规划方法 050
3.4.2 基于序列二次规划算法的时间-脉动最优挖掘轨迹规划 051
3.4.3 仿真结果对比及分析 053
3.5 本章小结 058
第4章 挖掘机工作装置的能耗最优轨迹规划 059
4.1 基于自适应遗传算法的能耗最优轨迹规划 059
4.1.1 T 型速度曲线轨迹规划方法 059
4.1.2 能耗最优问题描述 060
4.1.3 基于自适应遗传算法的T 型速度曲线能耗最优轨迹规划 061
4.1.4 仿真结果分析 063
4.2 沿给定路径的时间-能耗最优轨迹规划 068
4.2.1 给定路径的参数化 068
4.2.2 时间-能耗最优轨迹规划 069
4.2.3 内点法优化计算 071
4.2.4 结果分析 073
4.3 本章小结 076
第5章 基于深度强化学习的自主作业最优轨迹规划 077
5.1 强化学习 077
5.1.1 基本组成要素 078
5.1.2 马尔科夫决策过程 078
5.2 近端策略优化算法 080
5.2.1 重要性采样原理 080
5.2.2 奖励函数 081
5.2.3 Actor-Critic 架构 083
5.3 基于PPO 算法的端到端最优时间轨迹规划 084
5.3.1 多智能体系统搭建 084
5.3.2 多智能体强化学习系统设计 085
5.3.3 时间最优轨迹规划结果分析 089
5.4 本章小结 092
第6章 挖掘机工作装置的轨迹跟踪控制实验 093
6.1 挖掘机的智能化改造 093
6.1.1 液压系统改造 094
6.1.2 控制系统硬件设计 095
6.1.3 控制系统软件设计 100
6.2 挖掘机的控制系统建模 104
6.2.1 电液比例系统建模 104
6.2.2 工作装置控制系统模型 107
6.3 挖掘机的最优轨迹跟踪实验 108
6.3.1 分段多项式作业轨迹跟踪实验验证 109
6.3.2 三次样条作业轨迹跟踪实验验证 111
6.4 本章小结 112
第7章 总结与未来展望 113
7.1 本书内容总结 113
7.2 未来展望 114
参考文献 116
文摘▼
本书立足工程机械智能化升级趋势,以挖掘机自主作业核心技术为研究对象,系统阐述工作装置轨迹规划与控制的完整解决方案。全书以立派PC1012型挖掘机为平台,建立精准的运动学与动力学模型,围绕作业效率、能耗与平稳性开展多目标优化研究。
书中创新提出4-3-3-3-4分段多项式、时间-脉动优化、T型速度曲线等多种轨迹规划方法,并结合差分进化、粒子群、序列二次规划、自适应遗传及深度强化学习算法,实现时间最优、能耗最优与平稳作业的协同优化。同时,完成液压系统与控制系统智能化改造,搭建实验平台并开展轨迹跟踪实验,验证方法的工程实用性。
本书理论与实践结合紧密,适合工程机械领域科研与工程技术人员阅读,也可供机械工程、自动化专业师生参考。