 正版
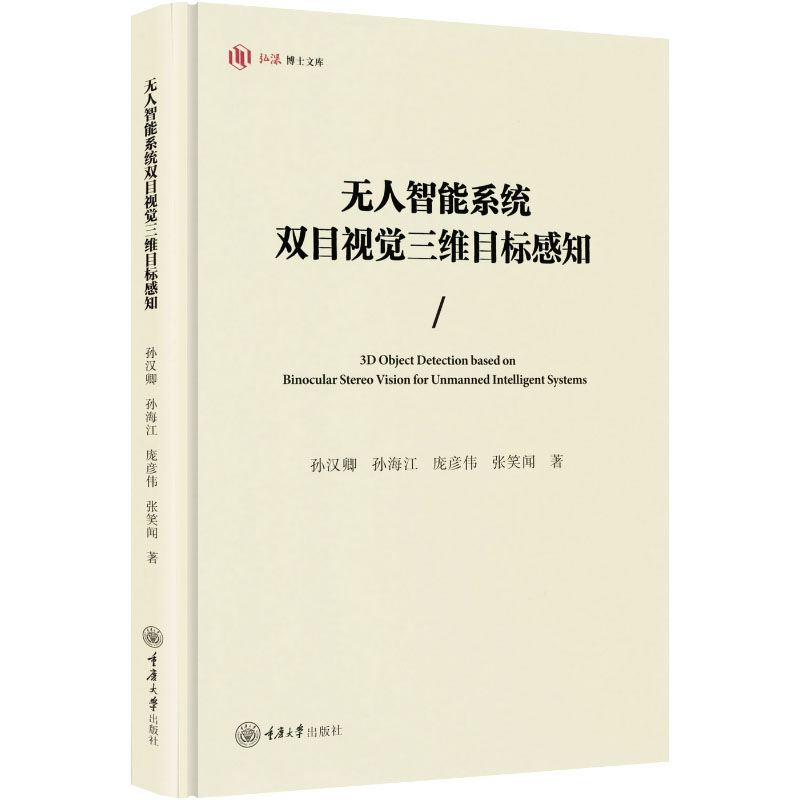
无人智能系统双目视觉三维目标感知
- 书名
- 无人智能系统双目视觉三维目标感知
- 作者
- 孙汉卿 等 著
- 出版社
- 重庆大学出版社
- 出版时间
- 2026-06-01
- ISBN
- 9787568961998
- 货号
- 1204584228
- 品相
- 全新
- 分类
- 当代·工业
- 书名
- 无人智能系统双目视觉三维目标感知
- 作者
- 孙汉卿 等 著
- 出版社
- 重庆大学出版社
- 出版时间
- 2026-06-01
- ISBN
- 9787568961998
- 货号
- 1204584228
- 品相
- 全新
- 分类
- 当代·工业
目录▼
第1章 无人智能系统双目视觉三维感知概述
1.1 研究背景与意义
1.2 国内外研究现状
1.2.1 双目立体匹配的研究现状
1.2.2 三维目标检测的研究现状
1.2.3 双目视觉三维目标检测的研究现状
1.3 无人智能系统双目视觉三维目标感知的核心挑战
1.4 本书内容框架与章节安排
第2章 双目视觉三维感知基础理论与技术体系
2.1 双目立体视觉核心原理
2.1.1 双目视觉系统三维感知的原理
2.1.2 双目立体匹配方法
2.1.3 双目立体匹配数据集与评价指标
2.2 三维目标检测
2.2.1 基于点云的三维目标检测
2.2.2 基于单目图像的三维目标检测
2.2.3 基于双目视觉的三维目标检测
2.2.4 双目视觉三维目标检测数据集与评价指标
2.3 本章小结
第3章 基于有监督二分图邻接矩阵的双目立体匹配
3.1 引言
3.2 相关工作
3.3 面向双目立体匹配的二分图邻接矩阵及其一般形式
3.4 有监督二分图邻接矩阵
3.5 体素级筛选的多尺度匹配代价聚合
3.6 方法整体框架
3.7 实验验证与分析
3.7.1 平台与参数
3.7.2 消融实验
3.7.3 总体性能
3.8 结果讨论与方法特性分析
3.9 本章小结
第4章 基于多尺度双目特征注意力的视差弱监督三维目标检测
4.1 引言
4.2 相关工作
4.3 方法整体框架
4.4 双目立体特征金字塔
4.5 Transformer解码器
4.5.1 视差感知位置编码
4.5.2 基于先验的无参目标查询
4.6 损失函数
4.7 实验验证与分析
4.7.1 平台与参数
4.7.2 消融实验
4.7.3 总体性能
4.8 结果讨论与方法特性分析
4.9 本章小结
……
文摘▼
在无人智能系统中,双目视觉是一种常用的立体视觉系统,基于双目视觉实现三维目标检测具有成本低、纹理清晰、分辨率高的优势。本书应用深度学习相关技术,从三维信息的监督、提取、采样等方面,解决双目视觉三维目标检测当前仍然依赖激光雷达点云进行训练的难点,提出灵活的双目视觉底层特征表示和监督方式,设计基于Transformer的纯双目视觉三维目标检测模型,发现并总结三维目标检测与双目立体匹配多任务学习框架的相互作用机制,提出适用无人系统的稳定高效算法设计范式。全书共7章,简单介绍了双目视觉与三维目标检测的研究进展,详细介绍了上述双目视觉三维目标检测方法,希望能为无人智能系统感知和双目视觉三维目标检测领域的研究提供参考。