 正版
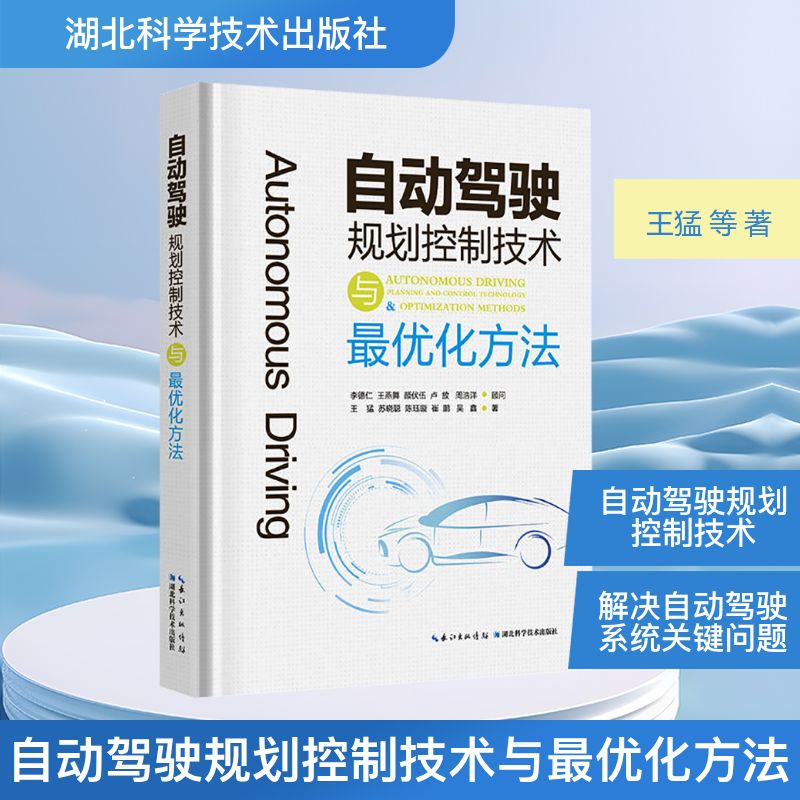
自动驾驶规划控制技术与最优化方法
- 书名
- 自动驾驶规划控制技术与最优化方法
- 作者
- 王猛 等 著
- 出版社
- 湖北科学技术出版社
- 出版时间
- 2025-04-01
- ISBN
- 9787570641086
- 货号
- 1203651546
- 品相
- 全新
- 分类
- 当代·工业
- 书名
- 自动驾驶规划控制技术与最优化方法
- 作者
- 王猛 等 著
- 出版社
- 湖北科学技术出版社
- 出版时间
- 2025-04-01
- ISBN
- 9787570641086
- 货号
- 1203651546
- 品相
- 全新
- 分类
- 当代·工业
编辑推荐▼
“中国科学院院士、中国工程院院士李德仁作序推荐;
华中科技大学人工智能与自动化学院教授王燕舞推荐;
武汉理工大学汽车工程学院院长颜伏伍推荐;
岚图汽车科技有限公司CEO卢放推荐;
日立汽车系统(中国)公司AD/ADAS事业部总经理周浩洋推荐;
武汉光庭信息技术股份有限公司董事长 朱敦尧推荐;”
作者简介▼
“王猛,博士,高级工程师,华中科技大学、武汉光庭信息技术股份有限公司博士后,武汉光昱明晟智能科技有限公司技术总监,岚图汽车科技有限公司外聘技术专家,长江工程职业技术学院青年科研人才。研究领域为:自动驾驶、智能机器人。主持和参与了9项省级、市级科研项目,发表国内外学术论文16篇,授权发明专利11项,获得湖北省技术发明奖二等奖、武汉市“3551光谷人才计划”优秀青年人才称号。
苏晓聪,博士就读于日本名古屋大学,武汉光庭信息技术股份有限公司创始团队成员,武汉光昱明晟智能科技有限公司总经理,武汉市人工智能专家库专家,武汉市汽车行业协会理事。自2013年起带领团队耕耘智能驾驶领域,主持和参与了10余项国家及省市区智能网联汽车相关课题攻关,牵头打造了“光谷梦”智能网联汽车创新平台,获得湖北省科技进步奖二等奖、中国汽车工程学会科技进步二等奖、武汉市优秀民营企业家等荣誉称号。
陈珏璇,女,硕博就读于新加坡国立大学,新加坡国立大学博士研究生全额奖学金获得者,武汉光昱明晟智能科技有限公司副总经理,IEEE会员、中国汽车工程学会会员,岚图汽车科技有限公司特聘外部技术专家。发表学术论文10余篇,参与制定行标和团标4项,获得湖北省科技进步奖二等奖、中国汽车工程学会科技进步奖等荣誉,入选湖北省“楚天英才计划”创新型企业家。”
目录▼
第1章自动驾驶规划与控制技术概况
1.1自动驾驶概况
1.2自动驾驶轨迹规划技术
1.3自动驾驶轨迹跟踪技术
1.4规划控制中的最优化思想
本章参考文献
第2章最优化方法基础理论
2.1最优化方法基础
2.2无约束最优化方法
2.3带约束的优化问题
2.4最小二乘法
2.5动态规划问题
本章参考文献
第3章自动驾驶轨迹平滑方法
3.1引言
3.2多项式曲线拟合
……
文摘▼
本书系统地介绍了自动驾驶规划控制技术的基本原理、方法和实践应用,以深入浅出的方式将复杂的理论和技术呈现给读者,使得读者能够更加清晰地理解自动驾驶技术的内涵和精髓。书中还详细阐述了很优化方法在自动驾驶中的应用,为读者展示了如何通过数学优化手段解决自动驾驶系统中的关键问题。本书作者为自动驾驶一线的研发人员、技术团队负责人及行业专家,书中凝聚了他们的知识经验和实践总结,具有较高的理论意义和实践价值,是我国自动驾驶事业上的宝贵知识财富,能够为后来的研究者和实践者提供重要的参考和借鉴。