 正版
当代·工业
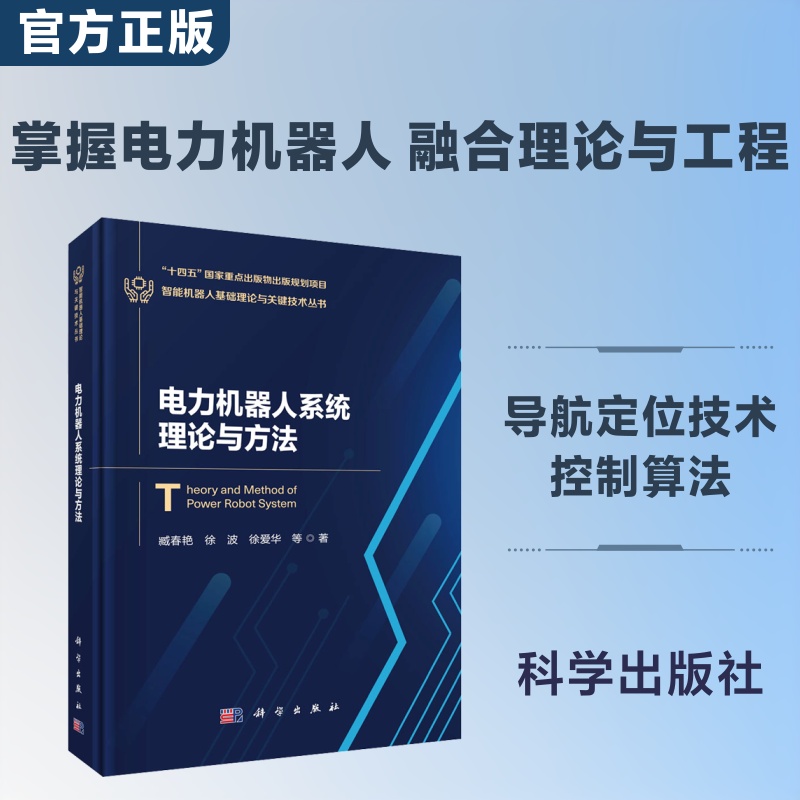
电力机器人系统理论与方法
正版保障多仓发货48小时内发货2-3天送达可开发票
¥99.92
定价 ¥138.00
7.2折
立省 ¥38.08
仅剩 3 件
全新
商品参数
- 书名
- 电力机器人系统理论与方法
- 作者
- 臧春艳 等 著
- 出版社
- 科学出版社
- 出版时间
- 2026-10-01
- ISBN
- 9787030861009
- 货号
- 1204611019
- 品相
- 全新
- 分类
- 当代·工业
商品参数
- 书名
- 电力机器人系统理论与方法
- 作者
- 臧春艳 等 著
- 出版社
- 科学出版社
- 出版时间
- 2026-10-01
- ISBN
- 9787030861009
- 货号
- 1204611019
- 品相
- 全新
- 分类
- 当代·工业
目录▼
前言
第1章 电力机器人技术概述
1.1 电力机器人技术的发展历程
1.1.1 机器人发展历程
1.1.2 电力机器人在国内外的发展历程
1.2 电力机器人的分类与前景
1.2.1 按功能分类
1.2.2 按运动方式分类
1.3 电力机器人技术的应用领域
第2章 电力机器人的技术基础
2.1 材料技术
2.1.1 轻质高强度材料
2.1.2 高耐环境材料
2.1.3 智能材料
2.2 信息技术
2.2.1 数据采集与感知
2.2.2 实时控制与决策
2.2.3 通信技术
2.3 能源技术
2.3.1 高效能源储存
2.3.2 能量管理与优化
2.3.3 无线充电技术与自供电技术
……
文摘▼
本书聚焦电力机器人技术理论体系与工程应用,系统阐述了电力机器人的基础定义、核心导航定位技术、控制算法、软件开发平台及智能学习方法,详细介绍了激光雷达导航、同步定位与地图构建、比例-积分-微分控制、强化学习等关键技术的原理与应用。同时,本书探讨了电力机器人的通信与网络安全防护、四足机器人步态训练、多模态大模型和集群控制等前沿内容。
本书内容兼具专业性与实用性,技术讲解层层递进,既涵盖经典的机器人理论,也融入深度Q-网络、深度确定性策略梯度、近端策略优化、柔性执行器-评价器等前沿智能算法,适合电力系统及其自动化、机器人工程、智能制造等专业的高校师生,以及从事机器人研发、巡检运维、系统设计的研究人员和工程技术人员阅读参考。