 正版
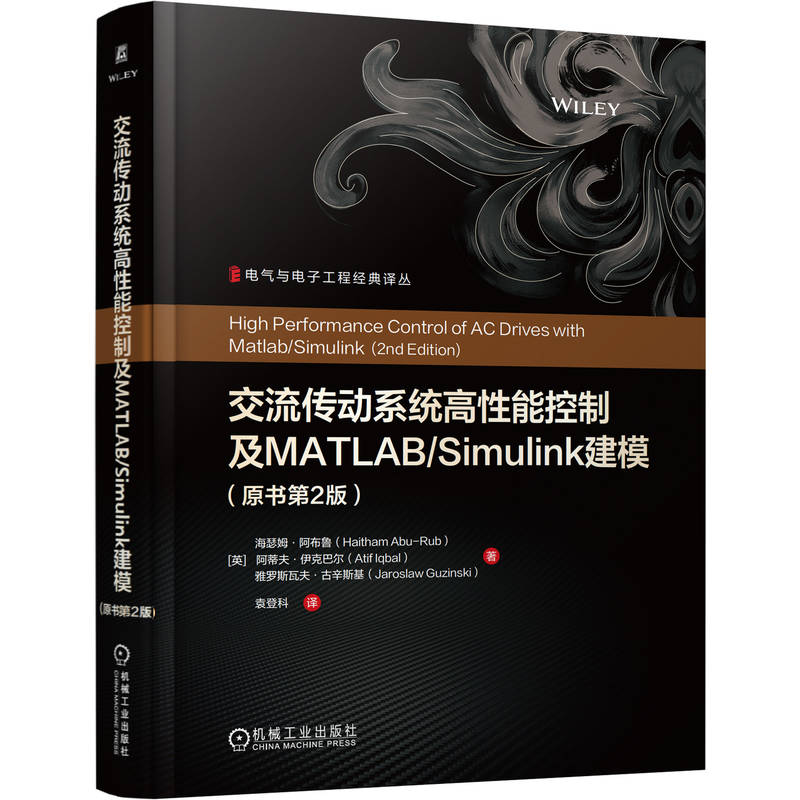
交流传动系统高性能控制及MATLAB/Simulink建模(原书第2版)
- 书名
- 交流传动系统高性能控制及MATLAB/Simulink建模(原书第2版)
- 作者
- [英] 海瑟姆·阿布鲁(Haitham Abu-Rub)阿蒂夫·伊克巴尔(Atif Iqbal)雅罗斯瓦夫·古辛斯基(Jaroslaw Guzinski) 著 袁登科 译
- 出版社
- 机械工业出版社
- 出版时间
- 2026-10-01
- ISBN
- 9787111818212
- 货号
- 1204673951
- 品相
- 全新
- 分类
- 当代·工业
- 书名
- 交流传动系统高性能控制及MATLAB/Simulink建模(原书第2版)
- 作者
- [英] 海瑟姆·阿布鲁(Haitham Abu-Rub)阿蒂夫·伊克巴尔(Atif Iqbal)雅罗斯瓦夫·古辛斯基(Jaroslaw Guzinski) 著 袁登科 译
- 出版社
- 机械工业出版社
- 出版时间
- 2026-10-01
- ISBN
- 9787111818212
- 货号
- 1204673951
- 品相
- 全新
- 分类
- 当代·工业
编辑推荐▼
本书首先给出了交流电机的数学模型与仿真模型,详细阐述了电压源逆变器的脉宽调制技术;然后针对交流电机的高性能控制进行了深入的分析(磁场定向控制、直接转矩控制和非线性控制),并对五相异步电动机的传动系统、交流电机无速度传感器的控制进行了系统的阐述;接着针对采用电压源逆变器和输出滤波器的异步电动机传动系统进行了探讨;最后针对大功率应用中广受业界关注的中压电气传动、电流源逆变器供电的电气传动进行了系统的分析。
本书配以大量的MATLAB/Simulink仿真模型,对读者验证算法、掌握交流电气传动系统控制技术与控制技巧大有裨益。
本书可为电机、电力电子、自动化相关专业的技术人员提供参考,也可为高年级本科生、研究生提供参考。
作者简介▼
Haitham Abu-Rub教授拥有波兰格但斯克理工大学(1995年)和格但斯克大学(2004年)的两个博士学位。他在卡塔尔、波兰、巴勒斯坦、美国和德国等各国高校拥有丰富的教学与研究经验。
自2006年起,他任职于得克萨斯农工大学卡塔尔分校,曾担任电气与计算机工程项目主任5年,现任该校智能电网中心执行主任。其主要研究领域涵盖能源转换系统、智能电网、可再生能源系统、电气传动及电力电子变换器。
他曾荣获多项国际殊荣,包括美国富布赖特奖学金和德国亚历山大·冯·洪堡基金会奖学金。他合著期刊论文及会议论文约400篇,出版专著5本并参编著作5本。作为IEEE会士,他同时担任IEEE Transactions on Industrial Electronics联合主编。
Atif Iqbal是英国工程技术学会会士、印度工程学会会士、IEEE高级会员,波兰理学博士,英国哲学博士,担任Industrial Electronics与IEEE ACCESS副主编,I-managers Journal of Electrical Engineering主编,IEEE Trans. on Industry Application前副主编,现任卡塔尔大学电气工程系正教授,曾任印度阿里格尔穆斯林大学电气工程系正教授。他曾荣获2014—2015学年杰出教师成就奖、2015年与2019年获卡塔尔大学卓越研究奖。1991年与1996年分别获印度阿里格尔穆斯林大学工程学学士(金质奖章)及硕士学位(电力系统与驱动方向),2006年获英国利物浦约翰摩尔斯大学博士学位。2019年于格但斯克理工大学取得控制、信息与电气工程领域理学博士学位。自1991年起任教于阿里格尔穆斯林大学电气工程系,2016年8月晋升为正教授。1991年以本科工程考试(电气方向)第一名的成绩荣获Maulana Tufail Ahmad Gold Medal。曾获多项最佳研究论文奖项,包括IEEE ICIT-2013、IET SEISCON-2013、SIGMA 2018、IEEE CENCON 2019、IEEE ICIOT 2020等会议奖项。
其研究成果广泛发表于国际期刊及会议中,涉及电力电子、变速驱动与可再生能源领域。他已独立/合作发表390余篇研究论文,著有两本专著并参编著作两本。他主持过多项价值数百万美元的大型研发项目,指导/联合指导了多名博士和硕士研究生。其主要研究领域包括智能电网、复杂能源转型、主动配电网、电动汽车传动系统、可持续发展与能源安全、分布式能源发电及变速驱动技术。
Jaroslaw Guzinski于1994年、2000年及2011年分别获得波兰格但斯克理工大学电气工程系硕士、博士及科学博士学位。
自2016年起担任格但斯克理工大学副教授,现任该校电气传动与能源变换系主任。2006—2009年期间,参与由法国阿尔斯通运输公司牵头的欧盟委员会玛丽·居里计划项目PREMAID(铁路动力传动系统的预测性维护与诊断)。2010—2014年期间,他担任知名项目顾问,该项目致力于集成可再生能源与智能电网,建立独特的LINTE^2实验室。2012年,其专著 《异步电动机与逆变器输出滤波器驱动系统—问题研究》 荣获波兰科学院第四分会(工程科学分会)奖项。他曾获Socrates/Erasmus项目奖学金,并主持3项由波兰政府资助的科研项目,研究方向为带有LC滤波器的电气传动系统的无传感器控制与诊断技术。迄今已发表期刊及会议论文逾150篇,并拥有6项带有LC滤波器的无传感器驱动技术专利。其研究领域涵盖电机无传感器控制、多相驱动系统(五相)、逆变器输出滤波器、可再生能源及电动汽车。另外,他目前为IEEE高级会员。
目录▼
译者序
原书第2版序
原书第1版序
原书致谢
作者简介
第1章 高性能传动系统
1.1 概述001
1.2 高性能传动系统的概述005
1.3 工业应用中的电气传动挑战与要求009
1.3.1 电能质量与LC谐振抑制010
1.3.2 逆变器开关频率011
1.3.3 电动机侧的挑战011
1.3.4 高dv/dt与波反射011
1.3.5 逆变器输出滤波器的使用012
1.4 宽禁带器件在电机驱动中的应用012
1.4.1 使用WBG器件的工业原型机013
1.4.2 WBG器件在电机驱动应用中面临的主要挑战013
1.5 本书的组织结构014
参考文献016
第2章 交流电机的数学模型与仿真模型
2.1 概述020
2.2 直流电动机020
2.2.1 他励直流电动机的控制020
2.2.2 串励直流电动机的控制023
2.3 笼型异步电动机024
2.3.1 空间矢量的描述024
2.3.2 Clark变换(ABC到αβ)025
2.3.3 Park变换(αβ到dq)027
2.3.4 异步电动机标幺值模型028
2.3.5 双馈异步发电机030
2.4 永磁同步电动机的数学模型033
2.4.1 dq旋转坐标系中的PMSM模型034
2.4.2 仿真用电动机参数的举例035
2.4.3 PMSM的标幺值模型035
2.4.4 αβ(xy)坐标系PMSM模型036
2.5 练习题038
参考文献038
第3章 电力电子DC-AC逆变器的脉宽调制技术
3.1 概述040
3.2 电压源逆变器PWM技术的分类041
3.3 PWM控制的逆变器041
3.3.1 单相半桥逆变器041
3.3.2 单相全桥逆变器047
3.4 三相PWM电压源逆变器052
3.4.1 基于载波的SPWM056
3.4.2 基于载波的3次谐波注入PWM059
3.4.3 3次谐波注入PWM的MATLAB/Simulink模型061
3.4.4 加入偏移量的载波PWM062
3.4.5 空间矢量PWM064
3.4.6 不连续空间矢量PWM069
3.4.7 空间矢量PWM的MATLAB/Simulink模型073
3.4.8 过调制区域的空间矢量PWM082
3.4.9 过调制区域SVPWM的MATLAB/Simulink建模087
3.4.10 谐波分析088
3.4.11 基于人工神经网络的PWM089
3.4.12 基于人工神经网络SVPWM的MATLAB/Simulink建模090
3.5 载波PWM与SVPWM的关系092
3.5.1 调制信号与空间矢量092
3.5.2 线电压与空间矢量的关系094
3.5.3 调制信号与空间扇区094
3.6 低开关频率的PWM技术095
3.6.1 对称类型和傅里叶系数096
3.6.2 两电平电压源逆变器中的选择性谐波消除PWM098
3.6.3 MATLAB代码101
3.7 多电平逆变器102
3.7.1 二极管钳位多电平逆变器103
3.7.2 飞跨电容多电平逆变器107
3.7.3 级联H桥多电平逆变器111
3.8 三电平中性点钳位逆变器的空间矢量调制与直流母线电压平衡114
3.8.1 三电平中性点钳位逆变器在直流母线电压
不平衡下的输出电压115
3.8.2 适用于中性点钳位逆变器的SVPWM119
3.8.3 SVPWM 的 MATLAB/Simulink仿真建模121
3.9 可平衡直流链路电压的多电平级联 H 桥逆变器的空间矢量 PWM124
3.9.1 多电平级联H桥逆变器的控制125
3.9.2 单个 H 桥的输出电压125
3.9.3 三电平级联H桥逆变器 126
3.9.4 三电平级联H桥逆变器的空间矢量调制128
3.9.5 用于多电平级联H桥逆变器的空间矢量调制 131
3.9.6 SVPWM的MATLAB/Simulink仿真 132
3.10 阻抗源或Z源逆变器134
3.10.1 电路分析136
3.10.2 Z源逆变器基于载波的简单升压PWM控制137
3.10.3 Z源逆变器基于载波的最大升压PWM控制138
3.10.4 Z源逆变器的MATLAB/Simulink模型139
3.11 准阻抗源或准Z源逆变器141
3.11.1 准Z源逆变器的MATLAB/Simulink模型142
3.12 多相逆变器的死区影响144
3.13 总结147
3.14 练习题147
参考文献148
第4章 交流电机的磁场定向控制
4.1 概述154
4.2 异步电动机控制154
4.2.1 异步电动机的恒V/f控制154
4.2.2 异步电动机的矢量控制158
4.2.3 直接与间接磁场定向控制163
4.2.4 转子磁通与定子磁通的计算163
4.2.5 自适应磁通观测器164
4.2.6 定子磁通定向165
4.2.7 弱磁控制166
4.3 双馈异步发电机的矢量控制168
4.3.1 简介168
4.3.2 并网DFIG的矢量控制(αβ模型)168
4.3.3 变量的变换170
4.3.4 仿真结果173
4.4 永磁同步电动机的控制174
4.4.1 简介174
4.4.2 dq坐标系中PMSM的矢量控制174
4.4.3 αβ坐标系中使用PI控制器的PMSM矢量控制176
4.4.4 PMSM的标量控制180
4.5 练习题181
4.6 补充作业181
4.7 DFIG作业181
4.8 问题182
参考文献182
第5章 交流电机的直接转矩控制
5.1 概述184
5.2 DTC的基本概念与工作原理185
5.2.1 DTC的基本概念185
5.2.2 DTC的工作原理186
5.3 具有理想定常参数电机模型的异步电动机DTC 191
5.3.1 异步电动机的理想定常参数模型191
5.3.2 DTC技术方案193
5.3.3 DTC的速度控制195
5.3.4 DTC转矩运行模式与速度运行模式的
MATLAB/Simulink仿真195
5.4 考虑铁耗的异步电动机DTC209
5.4.1 考虑铁耗的异步电动机模型209
5.4.2 考虑铁耗影响的转矩控制与速度控制MATLAB/Simulink
仿真212
5.4.3 补偿铁耗的改进型DTC方案222
5.5 考虑铁耗与磁饱和的异步电动机DTC 226
5.5.1 考虑铁耗与磁饱和的异步电动机模型226
5.5.2 考虑铁耗与磁饱和影响的转矩控制与速度控制
MATLAB/Simulink仿真227
5.6 具有恒定开关频率的改进型异步电动机的DTC 240
5.7 正弦永磁同步电动机的DTC241
5.7.1 简介241
5.7.2 SPMSM的数学模型241
5.7.3 SPMSM的DTC方案243
5.7.4 SPMSM 的DTC的MATLAB/Simulink仿真243
参考文献259
第6章 采用非线性反馈的电机非线性控制
6.1 概述261
6.2 采用非线性反馈的动态系统线性化处理262
6.3 他励直流电动机的非线性控制263
6.3.1 MATLAB/Simulink非线性控制模型264
6.3.2 非线性控制系统264
6.3.3 速度控制器265
6.3.4 变量m的控制器266
6.3.5 励磁电流控制器266
6.3.6 仿真结果267
6.4 异步电动机的多标量模型268
6.4.1 多标量变量268
6.4.2 电压控制的电压源逆变器供电异步电动机的非线性特性
的线性化处理268
6.4.3 系统控制设计270
6.4.4 电流控制的电压源逆变器供电异步电动机的非线性特性
的线性化处理271
6.4.5 定子定向的非线性控制系统274
6.4.6 基于转子磁链-定子磁链的模型274
6.4.7 定子定向的多标量模型275
6.4.8 异步电动机的多标量控制277
6.4.9 异步电动机模型277
6.4.10 状态变换278
6.4.11 解耦的异步电动机模型280
6.5 双馈异步电动机的多标量模型281
6.6 永磁同步电动机的非线性控制283
6.6.1 dq电动机模型中PMSM的非线性控制285
6.6.2 αβ坐标系PMSM非线性矢量控制286
6.6.3 αβ(xy)坐标系PMSM模型287
6.6.4 坐标变换287
6.6.5 控制系统289
6.6.6 仿真结果289
6.7 练习题291
参考文献291
第7章 五相异步电动机的传动系统
7.1 概述293
7.2 多相传动系统的优点与应用294
7.3 五相异步电动机传动系统的建模与仿真295
7.3.1 五相异步电动机的模型295
7.3.2 五相两电平电压源逆变器模型303
7.3.3 五相电压源逆变器的PWM技术330
7.4 五相异步电动机的间接转子磁场定向控制343
7.4.1 五相异步电动机磁场定向控制的MATLAB/Simulink模型345
7.5 同步旋转坐标系电流控制的五相异步电动机磁场定向控制348
7.6 五相异步电动机的直接转矩控制350
7.6.1 采用DTC技术控制逆变器开关351
7.6.2 五相两电平逆变器的虚拟矢量351
7.7 模型预测控制362
7.7.1 用于五相两电平电压源逆变器的MPC363
7.7.2 五相电压源逆变器的MPC的MATLAB/Simulink建模365
7.7.3 使用γ= 0的11个矢量365
7.7.4 使用γ= 1的11个矢量367
7.8 总结368
7.9 练习题368
参考文献369
第8章 交流电机无速度传感器的控制
8.1 概述374
8.2 异步电动机无传感器控制374
8.2.1 使用开环模型与转差计算的速度观测375
8.2.2 闭环观测器375
8.2.3 MRAS(闭环)速度观测器382
8.2.4 使用功率测量386
8.3 PMSM的无传感器控制387
8.3.1 PMSM的控制系统389
8.3.2 自适应反步观测器389
8.3.3 PMSM的模型参考自适应系统390
8.3.4 仿真结果392
8.4 五相异步电动机传动系统的MRAS无传感器控制394
8.4.1 基于MRAS的速度观测器394
8.4.2 仿真结果397
参考文献398
第9章 采用电压源逆变器和输出
滤波器的异步电动机传动系统的几个问题
9.1 传动系统与滤波器的概述403
9.2 三相-两相变换405
9.3 电压和电流的共模分量406
9.3.1 带有PWM逆变器与共模电压的异步电动机传动系统的MATLAB/Simulink模型407
9.4 异步电动机共模电路410
9.5 轴承电流的类型与减少方法412
9.5.1 共模扼流圈413
9.5.2 共模变压器415
9.5.3 减少共模电压的PWM技术改进416
9.6 逆变器输出滤波器420
9.6.1 逆变器输出滤波器的结构选型420
9.6.2 逆变器输出滤波器的设计424
9.6.3 电机扼流圈432
9.6.4 带有PWM逆变器与差模LC滤波器的异步电动机传动系统的MATLAB/Simulink模型435
9.7 带有滤波器的传动系统观测问题438
9.7.1 介绍438
9.7.2 带有干扰模型的速度观测器440
9.7.3 基于电机定子模型的简单观测器442
9.8 带有滤波器传动系统的电机控制问题445
9.8.1 简介445
9.8.2 磁场定向控制447
9.8.3 非线性磁场定向控制451
9.8.4 非线性多标量控制454
9.9 带有输出滤波器传动系统的预测电流控制456
9.9.1 控制系统457
9.9.2 预测电流控制器459
9.9.3 EMF观测技术461
9.10 练习题466
9.11 问答468
参考文献469
第10章 中压电气传动的挑战与趋势
10.1 概述472
10.2 中压驱动的拓扑结构473
10.3 中压驱动的挑战和要求480
10.3.1 电能质量和LC谐振抑制480
10.3.2 逆变器的开关频率480
10.3.3 电机方面的挑战482
10.4 总结488
参考文献488
第11章 电流源逆变器供电的电气传动
11.1 概述493
11.2 电流源逆变器的结构493
11.3 电流源逆变器的脉宽调制技术496
11.4 电流源逆变器供电的电力传动系统的数学模型499
11.5 电流源逆变器供电的异步电动机控制系统500
11.5.1 开环控制500
11.5.2 异步电动机的直接磁场定向控制500
11.6 MATLAB/Simulink 中的控制系统模型503
参考文献506
文摘▼
采用合理的控制策略,按照负载特性对交流电气传动系统进行调速,会显著提高其电能利用效率。高性能传动使电机具有快速、准确的动态响应,且提供良好的稳态性能。
本书首先给出了交流电机的数学模型与仿真模型,详细阐述了电压源逆变器的脉宽调制技术;然后针对交流电机的高性能控制进行了深入的分析(磁场定向控制、直接转矩控制和非线性控制),并对五相异步电动机的传动系统、交流电机无速度传感器的控制进行了系统的阐述;接着针对采用电压源逆变器和输出滤波器的异步电动机传动系统进行了探讨;最后针对大功率应用中广受业界关注的中压电气传动、电流源逆变器供电的电气传动进行了系统的分析。
本书配以大量的MATLAB/Simulink仿真模型,对读者验证算法、掌握交流电气传动系统控制技术与控制技巧大有裨益。
本书可为电机、电力电子、自动化相关专业的技术人员提供参考,也可为高年级本科生、研究生提供参考。