 正版
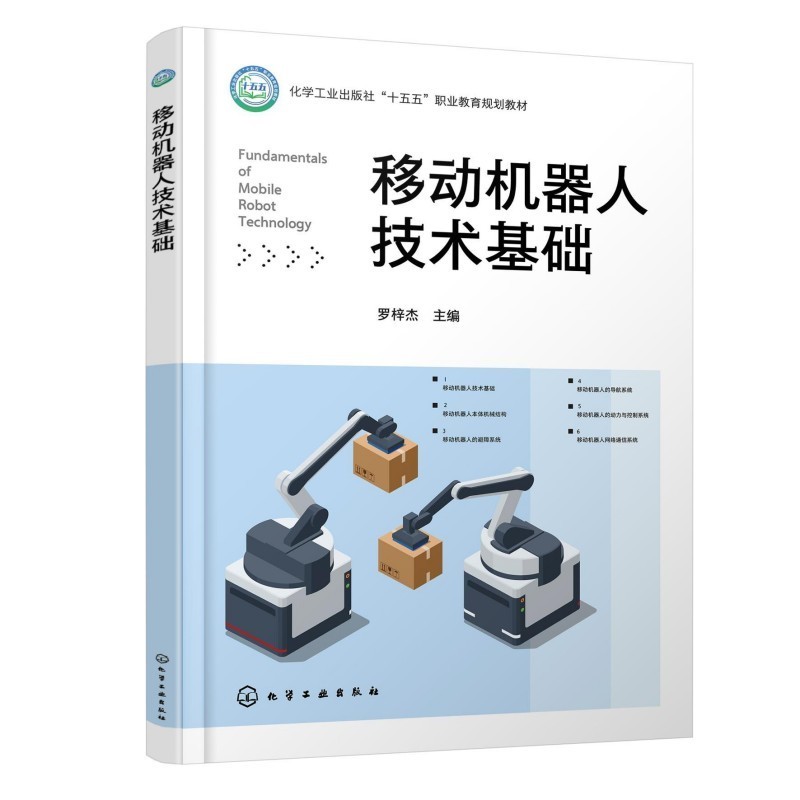
移动机器人技术基础
- 书名
- 移动机器人技术基础
- 作者
- 罗梓杰 主编 著
- 出版社
- 化学工业出版社
- 出版时间
- 2026-10-01
- ISBN
- 9787122515117
- 货号
- 1204675750
- 品相
- 全新
- 分类
- 当代·工业
- 书名
- 移动机器人技术基础
- 作者
- 罗梓杰 主编 著
- 出版社
- 化学工业出版社
- 出版时间
- 2026-10-01
- ISBN
- 9787122515117
- 货号
- 1204675750
- 品相
- 全新
- 分类
- 当代·工业
编辑推荐▼
本书适用于职业院校工业机器人、智能制造、机电一体化等相关专业教学使用,也可供移动机器人行业从业人员、技术人员学习参考。
作者简介▼
无
目录▼
1 移动机器人技术基础001
1.1 移动机器人技术概述 001
1.1.1 移动机器人定义及特点 001
1.1.2 移动机器人技术的发展历程 002
1.1.3 移动机器人的核心技术 005
1.1.4 移动机器人的差异 006
1.1.5 移动机器人的组成 006
知识测评 008
1.2 移动机器人行业应用与选型策略 009
1.2.1 移动机器人的行业应用 009
1.2.2 移动机器人在物流仓储场景中的应用 010
1.2.3 移动机器人在商业场景中的应用 012
1.2.4 移动机器人在危险环境下的应用 014
知识测评 016
2 移动机器人本体机械结构017
2.1 移动机器人本体底盘 018
2.1.1 舵轮式底盘 018
2.1.2 差速式底盘 019
2.1.3 全向移动底盘 022
2.1.4 阿克曼底盘 023
知识测评 024
2.2 移动机器人物料转运机构 024
2.2.1 物料转运方式 025
2.2.2 滚筒平台对接机构 026
2.2.3 上下料机械手臂机构 027
2.2.4 重物转运装置 028
知识测评 031
2.3 移动机器人顶升机构 032
2.3.1 剪叉式顶升机构 032
2.3.2 丝杠螺母+蜗轮蜗杆组合顶升机构 033
2.3.3 滚珠丝杠式顶升机构 034
2.3.4 潜入式顶升机构 034
2.3.5 空圆柱凸轮式顶升机构 035
2.3.6 气动顶升机构 035
知识测评 036
2.4 机械结构的维护与保养 038
2.4.1 关键维护和保养措施 038
2.4.2 移动机器人的硬件维护 039
2.4.3 移动机器人的电气维护 040
2.4.4 移动机器人长期停用保养规范 042
知识测评 043
3 移动机器人的避障系统045
3.1 避障系统概述 046
3.1.1 AGV防撞避障技术 046
3.1.2 AMR防撞避障技术 046
3.1.3 避障传感器的类型 047
3.1.4 避障传感器的选择 049
3.1.5 避障传感器在移动机器人中的应用 050
知识测评 051
3.2 避障系统安装与调试 052
3.2.1 安全触边 052
3.2.2 红外光电传感器 053
3.2.3 安全激光扫描仪 054
知识测评 056
4 移动机器人的导航系统057
4.1 移动机器人导航技术综述 058
4.2 磁条导航技术 060
4.2.1 磁条导航技术原理 060
4.2.2 终止点与精准对接技术 061
4.3 电磁导航技术 062
4.4 铁轨道引导技术 063
4.5 二维码定位及导航技术 064
4.6 惯性导航技术 066
4.7 激光/视觉SLAM技术 067
4.8 导航模块性能指标 069
知识测评 070
5 移动机器人的动力与控制系统071
5.1 动力系统 071
5.1.1 动力系统概述 072
5.1.2 AGV的动力系统 072
5.1.3 AMR的动力系统 074
5.1.4 动力源与能源管理系统 076
知识测评 077
5.2 控制系统 078
5.2.1 控制系统概述 078
5.2.2 AGV与AMR的控制系统 079
知识测评 080
5.3 动力及控制系统调试 081
5.3.1 动力系统核心技术 081
5.3.2 控制系统核心技术 084
5.3.3 控制系统调试与测试技术 085
知识测评 087
6 移动机器人网络通信系统089
6.1 工业互联网 090
6.1.1 工业互联网设备基础 090
6.1.2 工业互联网的核心技术 093
6.1.3 工业互联网的应用与发展 098
知识测评 099
6.2 工业移动通信技术 099
6.2.1 工业移动通信技术定义与特点 100
6.2.2 工业生产中的应用场景 100
6.2.3 移动机器人的通信与控制系统 101
知识测评 103
6.3 模拟现场布线 104
6.3.1 现场布线设备与标准 104
6.3.2 现场布线核心技术 108
6.3.3 工业布线系统的扩展性设计 109
知识测评 110
6.4 移动机器人系统网络设备调试 111
6.4.1 移动机器人系统网络设备连接性检查 111
6.4.2 移动机器人系统网络设备调试的核心技术 112
6.4.3 安全与管理 114
6.4.4 系统调试的深化与拓展 114
知识测评 114
文摘▼
《移动机器人技术基础》是一本面向职业教育的专业教材,系统全面地介绍了移动机器人的核心技术与应用实践,内容涵盖AGV与AMR的定义与特点、发展历程及核心技术对比,移动机器人本体机械结构(含底盘、物料转运机构、顶升机构及维护保养)、避障系统、多模式导航技术(磁条、电磁、二维码、惯性、激光/视觉SLAM等)、动力与控制系统、工业网络通信系统等六大模块,并结合物流仓储、商业服务、危险环境等典型行业场景讲解应用选型策略,每章配套知识测评,注重理论与实操结合。
本书适合职业院校工业机器人、智能制造、机电一体化等相关专业教学使用,也可供移动机器人行业从业人员、技术人员学习参考。