 正版
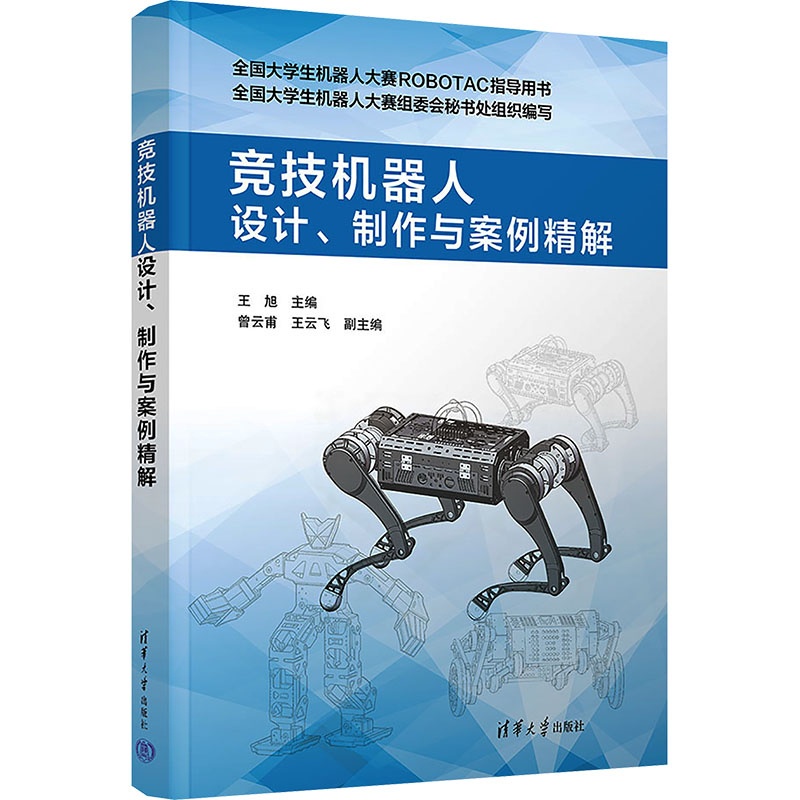
竞技机器人设计、制作与案例精解
- 书名
- 竞技机器人设计、制作与案例精解
- 作者
- 王旭 主编
- 出版社
- 清华大学出版社
- 出版时间
- 2026-09-01
- ISBN
- 9787302727675
- 货号
- 1204687809
- 品相
- 全新
- 分类
- 当代·艺术
- 书名
- 竞技机器人设计、制作与案例精解
- 作者
- 王旭 主编
- 出版社
- 清华大学出版社
- 出版时间
- 2026-09-01
- ISBN
- 9787302727675
- 货号
- 1204687809
- 品相
- 全新
- 分类
- 当代·艺术
作者简介▼
王旭 北京科技大学研究员、创新创业学院副院长,北京深蓝智能机器人研究院院长。主要研究方向为拔尖科创人才培养、机器人工程教育、竞技机器人技术。获国家级教学成果奖2项、北京市教学成果奖4项。主编及编著《竞技机器人设计与制作——基于全国大学生机器人大赛(ROBOTAC)精选案例》《竞技机器人比赛组织工作手册》《技术创业管理》等。
目录▼
第1篇机器人竞赛概述
第1章机器人竞赛与ROBOTAC2
第2章机器人技术基础6
2.1感知7
2.2决策8
2.3控制与执行10
2.3.1控制10
2.3.2执行14
第3章参赛指南19
3.1管理架构与团队建设19
3.1.1校级管理架构19
3.1.2指导教师团队19
3.1.3学生团队20
3.2比赛经费预算与筹措24
3.3比赛训练场地规划25
3.4核心加工设备需求26
3.5备赛关键时间节点26
3.5.1参赛队招新与梯队建设27
3.5.2规则研讨与官方培训27
3.5.3报名与中期检查28
3.5.4报名信息确认28
3.5.5赛前出行与物资准备28
3.6技术开发进度规划29
3.7开源资料30
第2篇竞技机器人设计与制作案例
第4章ROBOTAC规则及设计需求分析32
4.1竞技场地:从静态通道到动态资源33
4.2机器人设计:从单一功能到多样形态33
4.3战术策略:从阵地消耗到精准速胜34
4.4对抗机制:从击毁目标到资源博弈与过程得分34
4.5比赛节奏:趋向紧凑化、可控性与高观赏性35
第5章对抗赛案例1轮式射击机器人36
5.1设计需求分析36
5.1.1比赛规则分析36
5.1.2功能需求36
5.1.3设计参数37
5.1.4设计方案37
5.2机械结构37
5.2.1整体结构37
5.2.2移动底盘38
5.2.3射击平台40
5.2.4材料选择43
5.2.5设计方案迭代43
5.3控制系统48
5.3.1控制核心选择48
5.3.2电机驱动控制48
5.3.3无线通信模块50
5.4关键器件选型50
第6章对抗赛案例2轮腿机器人52
6.1设计需求分析52
6.1.1比赛规则分析52
6.1.2设计参数53
6.1.3设计原则53
6.2机械结构54
6.2.1整体设计54
6.2.2机体框架设计54
6.2.3腿组系统设计56
6.2.4轮组机构设计59
6.3控制系统61
6.3.1驱动模块62
6.3.2主控模块63
6.3.3供电模块63
6.3.4遥控通信模块64
6.4yun动控制65
6.4.1系统建模66
6.4.2动力学分析67
6.4.3状态空间模型68
6.4.4控制器设计68
第7章对抗赛案例3功夫搏击赛人形机器人71
7.1设计需求分析71
7.1.1比赛规则分析71
7.1.2设计参数71
7.1.3设计原则72
7.2机械结构73
7.2.1整体设计73
7.2.2材料选择73
7.2.3关节舵机选型与配置74
7.2.4攻击机构设计74
7.2.5足端移动机构设计75
7.3控制系统75
7.3.1机器人控制板75
7.3.2软件开发环境与工程文件77
7.3.3机器人遥控手柄79
7.4实验及动作编辑80
7.4.1舵机参数配置81
7.4.2动作编辑器82
7.4.3“左勾拳”搏击动作设计示例83
7.4.4预设动作库85
7.5常见问题排查与设计难点分析85
7.5.1结构与重心设计问题85
7.5.2动力与供电系统问题86
7.5.3控制与动作执行偏差86
7.5.4动作合规性查漏87
第8章挑战赛案例1四足机器人88
8.1设计需求分析88
8.2四足机器人机械结构及控制系统89
8.2.1设计原则与总体架构89
8.2.2腿部结构91
8.2.3机械结构94
8.2.4驱动电机97
8.2.5控制系统硬件100
8.3四足机器人运动学与动力学分析104
8.3.1运动学模型建立与分析104
8.3.2动力学模型建立与分析107
8.4四足机器人控制方法109
8.4.1基于位置控制的方法111
8.4.2基于模型的控制方法115
8.4.3基于强化学习的控制方法120
8.5四足机器人仿真实验分析123
8.5.1基本行走动作测试124
8.5.2上下坡仿真测试127
8.5.3上下台阶仿真测试128
第9章挑战赛案例2异型足机器人131
9.1设计需求分析131
9.1.1比赛规则分析131
9.1.2设计参数132
9.2机械结构134
9.2.1功能需求134
9.2.2整体设计136
9.2.3躯干结构设计137
9.2.4行走机械结构设计139
9.2.5攻击机构设计142
9.2.6仿生足式结构设计144
9.3控制系统149
9.4关键器件选型152
9.4.1电机选型152
9.4.2曲轴材料选型153
9.4.3电子调速器选型154
9.4.4蜗轮蜗杆减速器选型154
9.5创新点设计156
9.5.1母线电流控制模块设计创新156
9.5.2铲臂攻击结构创新157
9.5.3机械机构创新158
9.6工业设计159
9.6.1外观设计159
9.6.2人机工程160
9.7常见问题分析与解决162
9.7.1机械结构常见问题及解决方案162
9.7.2电控系统常见问题及解决方案163
9.7.3比赛现场常见问题及解决方案165
第10章设计赛案例167
10.1赛事简介167
10.2三维数字设计赛创意设计方向168
10.2.1比赛规则分析168
10.2.2设计需求确定168
10.2.3制作过程169
10.3三维数字设计赛交互设计方向176
10.3.1比赛规则分析176
10.3.2设计需求确定176
10.3.3制作过程177
10.4设计资源190
第3篇机器人专业实验室及课程建设
第11章实验室建设194
11.1机器人工程实验室建设194
11.1.1实验室功能与建设定位194
11.1.2实验室基础条件建设198
11.1.3实验室设备建设206
11.2数字设计实验室建设210
11.2.1实验室建设目标210
11.2.2人才培养目标211
11.2.3建设内容211
第12章机器人实践课程建设216
12.1课程案例1:竞技机器人技术216
12.2课程案例2:人形机器人动作设计及实现219
12.3课程案例3:具身智能大模型控制系统221
12.4课程案例4:数字内容生产领域教学实训系列课程224
12.4.1实时三维可视化创作224
12.4.23D创意短视频制作226
12.4.3无代码编程与交互设计229
第13章参赛经验分享231
13.1学生团队建设经验231
13.1.1团队起源231
13.1.2团队建设232
13.1.3团队运营236
13.1.4成员发展评估239
13.2从零到冠:我与异型足机器人的夺冠之路241
文摘▼
本书以全国大学生机器人大赛ROBOTAC为背景,系统阐述了竞技机器人设计、制作与工程实践的核心理论与方法。全书分为三篇:第1篇概述机器人竞赛体系与ROBOTAC赛事沿革,系统介绍机器人感知、决策、控制与执行等关键技术基础,并提供从团队组建、经费筹措到场地规划的完整参赛指南;第2篇精选对抗赛、挑战赛与设计赛中的典型机器人案例,涵盖轮式射击机器人、轮腿机器人、功夫搏击类人形机器人、四足机器人及异型足机器人等,围绕需求分析、机械结构设计、控制系统开发、器件选型与实验验证的工程全流程展开,并深入讲解动力学建模、模型预测控制、强化学习等控制方法;第3篇聚焦机器人专业实验室建设、实践课程体系设计及参赛经验总结,助力竞赛成果向教学资源转化。
本书案例覆盖全面,紧贴技术发展趋势,可操作性强。本书可作为高校机器人工程、机械电子工程、自动化等相关专业的实践教材,亦可作为ROBOTAC参赛学生的技术指导用书,同时也适合机器人技术爱好者和竞赛指导教师参考阅读。