 正版
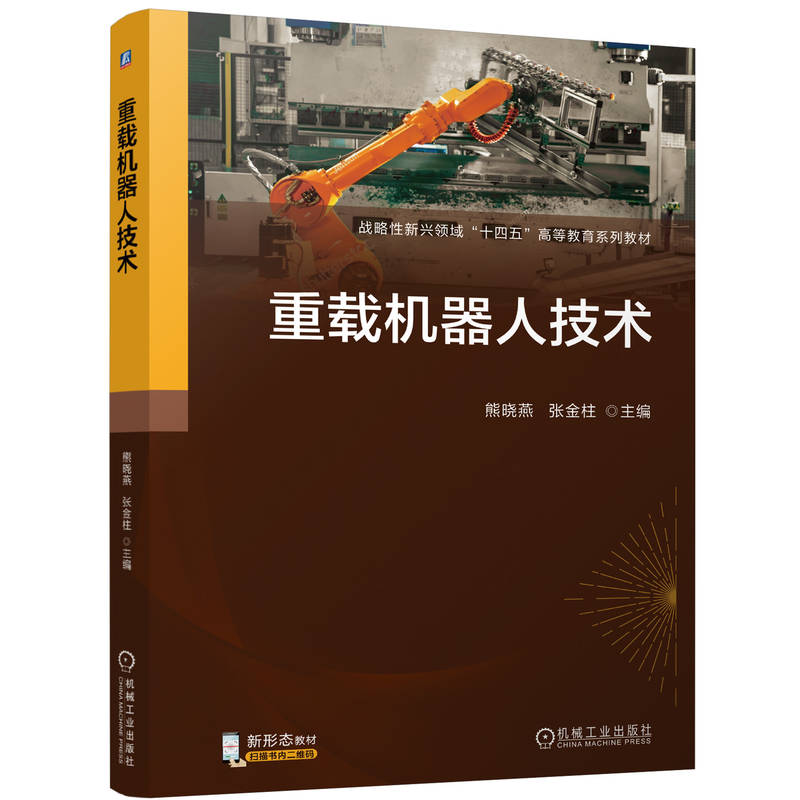
重载机器人技术
重载机器人技术
- 书名
- 重载机器人技术
- 作者
- 熊晓燕 张金柱 著
- 出版社
- 机械工业出版社
- 出版时间
- 2024-12-01
- ISBN
- 9787111776185
- 货号
- 1203608662
- 品相
- 全新
- 分类
- 当代·工业
- 书名
- 重载机器人技术
- 作者
- 熊晓燕 张金柱 著
- 出版社
- 机械工业出版社
- 出版时间
- 2024-12-01
- ISBN
- 9787111776185
- 货号
- 1203608662
- 品相
- 全新
- 分类
- 当代·工业
编辑推荐▼
本书以工业用重载机器人为主要对象,围绕机器人技术中的“设计”“建模”“控制”三个主题,较为全面地介绍了重载机器人的概念、理论和实践知识。
目录▼
前言
第1章绪论/1
11工业机器人技术的发展历程/1
111工业机器人的起源/1
112工业机器人的发展/3
113工业机器人的发展趋势/8
12重载机器人的定义及系统组成/8
121重载机器人的定义/9
122重载机器人的系统组成/9
13重载机器人技术的发展与应用/10
131重载机器人技术的发展/10
132重载机器人技术的应用/10
14重载机器人的关键技术参数/11
15重载机器人的未来发展趋势/11
习题/12
参考文献/12
第2章重载机器人机构设计/14
21重载机器人机构组成/14
211重载机器人机构的基本组成/14
212重载机器人机构形式/18
22重载机器人机构自由度分析/21
221自由度分析中的基本概念/21
222重载机器人机构自由度计算/23
223机构自由度与约束分析的数学基础/25
224重载机器人机构自由度与约束分析/32
23重载机器人构型综合/35
231基于约束螺旋的构型综合/35
232基于GF集理论的构型综合/39
24重载机器人的核心零部件/44
241重载机器人的传动系统/44
242重载机器人的驱动与储能系统 /47
243重载机器人的精度补偿系统/50
25重载机器人的轻量化设计/52
习题/54
参考文献/56
第3章重载机器人运动学分析/57
31重载机器人位姿分析/57
311机器人的位姿表示/57
312欧拉角与RPY角/61
313齐次坐标和齐次变换/64
314连杆参数与坐标系建立/66
315重载串联机器人运动学模型/68
316重载并联机器人运动学模型/74
32重载机器人工作空间分析/76
321工作空间定义/76
322重载串联机器人工作空间求解/77
323重载并联机器人工作空间求解/78
33重载机器人速度分析/82
331重载串联机器人速度分析/83
332重载并联机器人速度分析/89
34重载机器人运动性能指标/92
341奇异性分析/92
342灵巧性分析/100
343其他运动学性能展望/103
35误差模型与参数辨识/104
351误差分析/105
352误差的标定模型/107
353参数辨识方法/109
354精度补偿/110
习题/111
参考文献/112
第4章重载机器人静力学与静刚度分析/113
41连杆受力分析与静力平衡方程/113
42静力雅可比矩阵/115
421静力雅可比矩阵求解/115
422关节力与操作力之间的映射关系(力椭球)/116
423静力与速度雅可比的对偶性/117
43柔度与变形/118
431刚度与柔度的基本概念/118
432基于旋量理论的空间柔度矩阵建模/119
433柔度矩阵的坐标变换/120
44刚性机器人的静刚度建模/121
441多构件系统的组合刚度/121
442机器人机构静刚度分析/121
443传动系统静刚度分析/123
45重载机器人的力学性能评价/124
451重载机器人力学性能评价的意义/124
452基于力雅可比矩阵的重载机器人力学性能评价/125
453力传递和约束性能评价指标/125
454力约束性能评价指标/131
习题/132
参考文献/135
第5章重载机器人动力学分析/136
51组成构件的加速度/136
511构件的线速度/136
512构件的角速度/137
513联立线速度和角速度/138
514构件的加速度/138
52组成构件的惯性/139
521质量与质心/139
522转动惯量与惯性张量/140
53基于牛顿欧拉方程的动力学建模/142
531牛顿方程和欧拉方程/143
532递推算法/143
54基于拉格朗日的动力学建模/152
541第一类拉格朗日方程/153
542第二类拉格朗日方程/154
543重载串联机器人的拉格朗日方程/157
55重载机器人的模态分析/167
551模态分析基础/167
552模态分析方法/170
56重载机器人动刚度分析/180
561动刚度建模/180
562动刚度辨识方法概述/180
563重载机器人动刚度辨识/182
习题/186
参考文献/189
第6章重载机器人轨迹规划/191
61重载机器人的路径与轨迹/191
611路径与轨迹的概念/191
612路径与轨迹的区分/191
613在线轨迹规划与离线轨迹规划/192
62运动轨迹的约束条件/194
621硬约束条件/194
622软约束条件/196
63轨迹规划的基本方法/199
631插补方式分类与轨迹控制/200
632三次多项式插值/206
633过路径点的三次多项式插值/209
634五次多项式插值 /212
635用抛物线过渡的线性函数插值/214
64轨迹规划的性能指标/218
641最优时间轨迹规划/218
642最优能量轨迹规划/218
643时间能量综合最优轨迹规划/219
习题/219
参考文献/221
第7章重载机器人运动控制技术/222
71重载机器人信息通信技术/222
711机器人常见通信接口/222
712机器人常用通信协议/225
72重载机器人的控制系统组成/226
721集中式控制系统/227
722分布式控制系统/229
723现场总线控制系统/232
724控制系统对比/236
73重载机器人的运动控制方法/236
731位置控制/236
732自主任务规划控制/240
733多机器人协同控制/242
74重载机器人的常用传感器/245
741位移和位置传感器/245
742速度和加速度传感器/249
743触觉传感器/253
744力觉传感器/254
745距离传感器/255
746激光雷达/256
747机器人视觉装置/258
习题/264
参考文献/264
第8章基于强化学习的重载机器人交互控制/266
81强化学习的基本原理和算法/266
811强化学习基本原理/266
812强化学习中的数学理论基础/267
813经典强化学习算法/268
82重载机器人交互控制策略/269
821柔顺控制算法分类/269
822重载机器人的柔顺控制/270
823基于强化学习的变阻抗位置/力控制/272
83重载机器人碰撞检测/273
831基于传感器的碰撞检测方法和原理/273
832无外部传感器的碰撞检测/278
833基于强化学习算法的碰撞检测/281
84重载机器人在线轨迹规划/283
841环境感知与建模基本理论/283
842重载机器人实时状态估计 /285
843基于强化学习的轨迹生成与优化算法/287
习题/301
参考文献/301
文摘▼
本书以工业用重载机器人为主要对象,围绕机器人技术中的“设计”“建模”“控制”三个主题,较为全面地介绍了重载机器人的概念、理论和实践知识。本书共8章,主要内容包括绪论、重载机器人机构设计、重载机器人运动学分析、重载机器人静力学与静刚度分析、重载机器人动力学分析、重载机器人轨迹规划、重载机器人运动控制技术和基于强化学习的重载机器人交互控制。
本书可作为高等院校机器人工程、机械工程、智能制造工程等专业的本科生、研究生教材,也可作为相关领域工程技术人员的参考书。