 正版
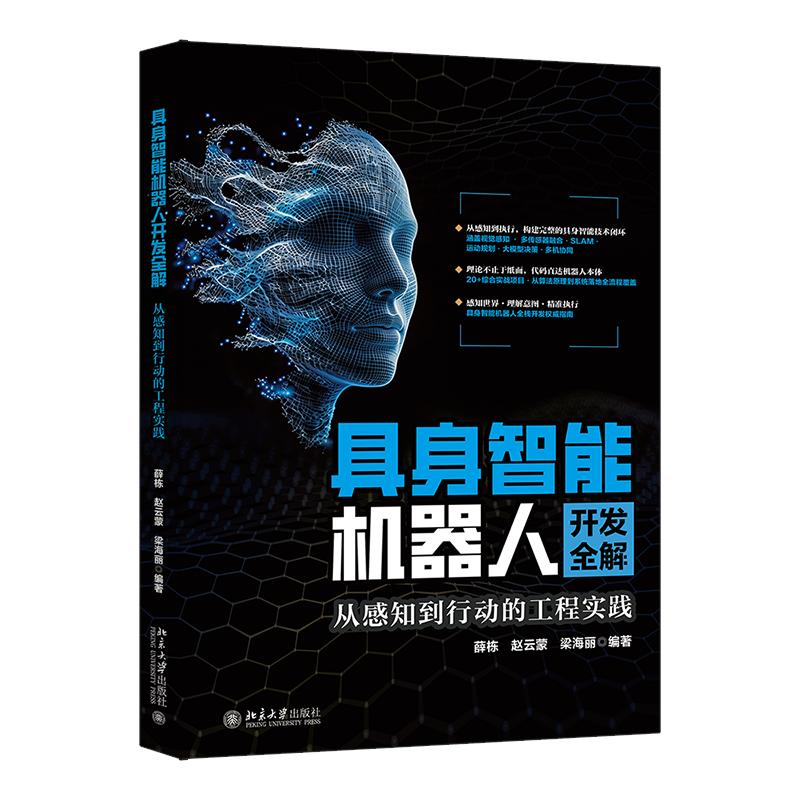
具身智能机器人开发全解:从感知到行动的工程实践
- 书名
- 具身智能机器人开发全解:从感知到行动的工程实践
- 作者
- 薛栋,赵云蒙,梁海丽 编著 编
- 出版社
- 北京大学出版社
- 出版时间
- 2026-07-01
- ISBN
- 9787301372852
- 货号
- 1204439046
- 品相
- 全新
- 分类
- 当代·工业
- 书名
- 具身智能机器人开发全解:从感知到行动的工程实践
- 作者
- 薛栋,赵云蒙,梁海丽 编著 编
- 出版社
- 北京大学出版社
- 出版时间
- 2026-07-01
- ISBN
- 9787301372852
- 货号
- 1204439046
- 品相
- 全新
- 分类
- 当代·工业
编辑推荐▼
1.感知与行动闭环:系统拆解感知、认知、决策、控制、协同全链路技术逻辑。
2.理论与实战并重:ROS 2仿真+源码级案例,覆盖从算法到部署完整工程流程。
3.技术融合全面:融合深度学习、强化学习、经典控制与多传感器融合,构建完整技术栈。
4.典型案例驱动:含YOLO检测、DWA规划、PX4装载系统等场景化实战项目。
作者简介▼
薛栋 编著。薛栋,华东理工大学信息科学与技术学院副教授/硕士生导师,德国慕尼黑工业大学工学博士,“上海市高层次青年人才计划”、“浦江人才计划”获得者。先后在荷兰格罗宁根大学(RUG)、德国卡尔斯鲁厄理工大学(KIT)从事教师和研究员工作。长期从事基于人工智能与大数据相关研究,包括自然语言处理与大语言模型、工业互联网与工业软件、复杂网络与多智能体系统等课题。以第一作者或通讯作者在IEEE TAC、IEEE TSP、IEEE TNSE等国际期刊上发表SCI论文30余篇,主持和参与完成多项包括国家自然科学基金面上项目、上海市人才计划项目、企业科研攻关项目等在内的课题。主讲课程包括本科必修课《人工智能数学基础》和研究生课程《自主无人系统》以及《工业互联网关键技术》。
赵云蒙 编著。赵云蒙,华东理工大学信息科学与工程学院讲师,硕士生导师,2021年被中国工程院评为中国工程前沿杰出青年学者。主要从事过程建模、智能传感等领域的研究,长期承担自然语言处理相关课程教学工作。在智能传感、过程系统工程领域国际期刊发表学术论文20余篇,Google Scholar单篇引用超百次论文5篇。
梁海丽 编著。梁海丽,上海大学机电工程与自动化学院副研究员,硕士生导师,上海交通大学博士,从事复杂网络、多智能体控制理论与演化博弈研究,承担网络科学导论相关课程教学工作,主持国家自然科学基金和上海市自然科学基金,参与多项国家和省部级科研项目,在网络系统和自动化领域国际期刊发表论文20余篇,申请专利3项。
目录▼
第1章 具身智能机器人开发基础
1.1 具身智能的理论基础与演进 2
1.1.1 具身智能的核心思想介绍 2
1.1.2 具身智能的计算理论基础 2
1.1.3 具身智能的发展历程 3
1.2 具身智能开发中的设计原则 4
1.2.1 感知:从多模态数据到环境情境理解 4
1.2.2 认知:任务规划、推理与具身决策 5
1.2.3 行动:从决策到精确的物理交互 6
1.2.4 闭环反馈与实时自适应机制 7
1.3 具身智能开发的技术栈与工具链 8
1.3.1 硬件设备概览 9
1.3.2 算法模块集成 11
1.3.3 软件框架核心:ROS 2、仿真与环境构建 13
1.4 典型应用场景与挑战 15
1.4.1 应用场景分析 16
1.4.2 当前主要技术挑战 16
第2章 机器人视觉感知
2.1 视觉感知基础与图像处理 21
2.1.1 数字图像基础与相机模型 21
2.1.2 经典图像处理技术 23
2.1.3 综合实战:机器人场景中的图像处理 26
2.2 目标检测与识别 30
2.2.1 基于深度学习的目标检测 30
2.2.2 综合实战:基于YOLO模型的轻量级目标检测 32
2.3 视觉优化处理 37
2.3.1 模型轻量化与部署优化 37
2.3.2 综合实战:基于YOLO轻量级模型的机器人视觉检测系统 39
2.4 语义分割与实例分割 42
2.4.1 语义分割模型架构 42
2.4.2 综合实战:具身智能机器人的语义分割系统 43
2.5 3D环境感知:从点云到三维世界 45
2.5.1 3D感知基础与点云处理 45
2.5.2 基于深度学习的3D目标检测 46
2.5.3 综合实战:具身智能机器人3D环境感知系统 47
……
文摘▼
本书系统讲解具身智能机器人开发的核心技术、实践方法与项目实战,构建了从理论基础到应用落地的完整知识体系。全书共9章:第1章基础与平台,介绍具身智能的核心思想、理论基础与发展脉络,解析感知、认知、行动的闭环机制与自适应原理,并结合R0S2、仿真平台和典型硬件,搭建整体开发技术栈。第2~3章感知与理解,聚焦视觉、多传感器融合与三维环境感知,涵盖图像处理、目标检测、语义分割、点云建模等方法,并结合卡尔曼滤波、VI0与端到端深度融合,配套丰富实战案例,帮助读者掌握从二维到三维、从单模态到多模态的感知能力。第4~6章决策与规划,解析环境建模、SLAM与定位技术,讲解全局与局部路径规划、轨迹优化及强化学习导航;介绍决策体系、状态机、行为树及大模型推理,并以机器人巡逻、机械臂抓取和行为预测等实战任务突出理论与应用结合。第7~8章控制与执行,讲解机器人运动控制机制,包括PD与滑模控制、运动学与动力学建模、模型预测控制与安全屏障函数,以及AI驱动的智能控制;扩展至多机器人协同中的任务分配、路径协调、群体智能与通信架构,配套仓储与群体作业仿真案例。第9章综合实战,提供完整工程化案例一基于PX4的轮式装载机智能系统,涵盖硬件适配、工具库、传感器校准、运动控制与导航、状态估计与操作管理,最终通过系统集成与测试验证,呈现具身智能机器人从设计到部署的完整流程。
全书兼具理论深度与工程实践指导性,不仅为人工智能与机器人研究人员提供系统化的具身智能知识框架,也为工程开发者在实际项目中提供技术选型、系统集成与仿真验证的详尽操作指南,助力读者全面掌握具身智能机器人的核心技术与实战方法,推动具身智能在科研与产业中的应用落地。